Downsampling Awan Titik LiDAR dengan Voxel: Memilih Wakil Tanpa Kehilangan Konteks

Pahami pengurangan awan titik dengan voxel, perbedaan centroid dan titik asli terdekat, serta uji detail dan atribut sebelum memakai data turunan.

Mengurangi jumlah titik merupakan keputusan pemodelan

Awan titik LiDAR yang padat sering memerlukan salinan lebih ringan untuk pratinjau, pertukaran data, atau percobaan algoritme. Salah satu pendekatannya membagi ruang menjadi voxel, yaitu kotak tiga dimensi, lalu memilih wakil dari kotak yang berisi titik. Operasi ini mengubah himpunan pengamatan yang tersedia bagi tahap berikutnya. Karena itu, memilih ukuran kotak dan aturan perwakilan perlu dikaitkan dengan tujuan penggunaan, bukan hanya dengan keinginan memperkecil ukuran file atau mempercepat tampilan.

Artikel ini membahas mekanisme pengurangan titik melalui contoh koordinat buatan. Dokumentasi primer Point Cloud Library menjelaskan perwakilan berbasis centroid, sedangkan dokumentasi PDAL menjelaskan pemilihan titik asli yang dekat centroid pada kondisi tertentu. Keduanya menjadi pembanding cara kerja, tanpa menganggap semua perangkat menggunakan kebijakan yang sama. Tidak ada parameter di sini yang merupakan rekomendasi universal, spesifikasi sensor, atau klaim fitur produk TechnoGIS. Data sumber tetap diperlukan untuk peninjauan detail yang hilang pada salinan turunan.
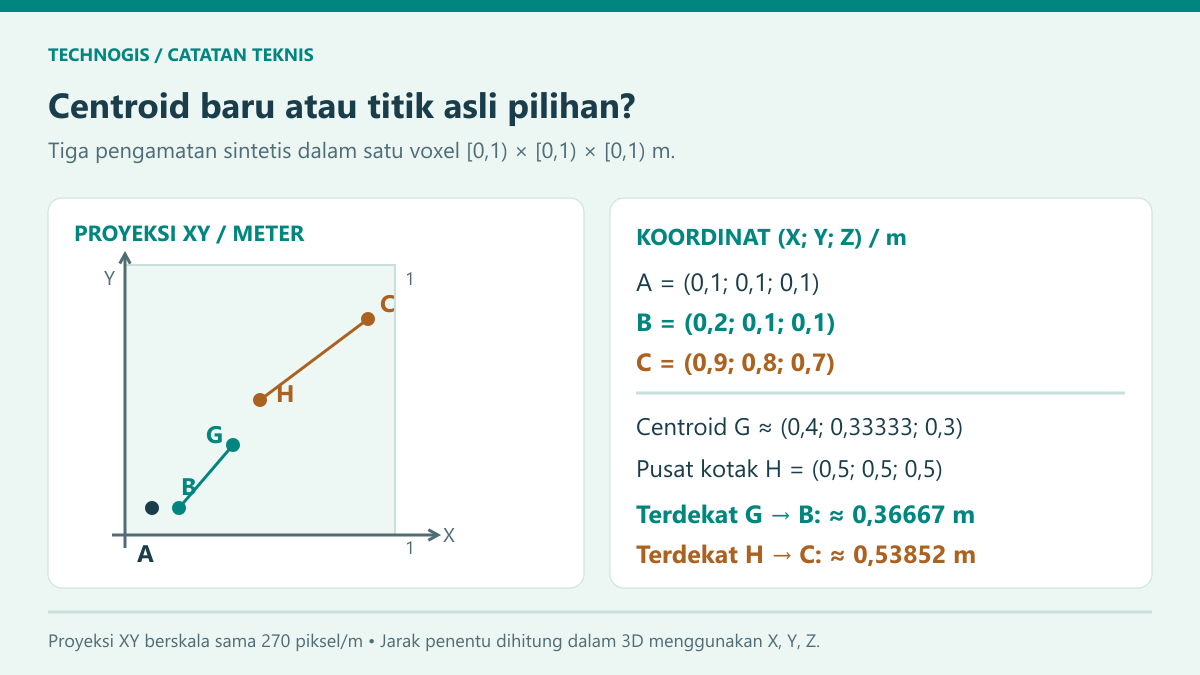
Proyeksi XY tiga titik sintetis dalam satu voxel, centroid G, pusat kotak H, dan dua titik asli pilihan yang berbeda
Untuk tiga titik latihan dalam voxel 1 m, centroid baru adalah G. Titik asli terdekat ke G adalah B, sedangkan titik asli terdekat ke pusat kotak H adalah C; jarak dihitung dalam 3D. — Tim editorial TechnoGIS (Original editorial illustration)

Voxel berbeda dari sel raster dua dimensi

Voxel mempunyai batas pada arah X, Y, dan Z. Dua titik dengan lokasi horizontal hampir sama dapat berada pada voxel berbeda jika tingginya masuk lapisan yang berbeda. Sebaliknya, titik dari bagian objek berbeda dapat masuk satu kotak jika ukurannya cukup besar. Ini berbeda dari raster elevasi yang biasanya menyimpan nilai per sel horizontal. Ukuran voxel tidak boleh langsung disebut resolusi DEM atau ukuran fitur minimum yang pasti terpelihara. Struktur data dan aturan perwakilan menentukan informasi yang disimpan.

Sebagai definisi latihan, tetapkan ukuran sisi s=1 meter dan titik asal kisi (0,0,0). Indeks suatu titik dihitung dengan pembulatan ke bawah untuk setiap komponen: i=floor(X/s), j=floor(Y/s), dan k=floor(Z/s). Kotak indeks (0,0,0) mencakup koordinat dari nol sampai kurang dari satu pada tiap arah. Aturan ini sengaja ditulis lengkap. Implementasi lain dapat mempunyai asal atau perlakuan batas berbeda, sehingga definisi latihan tidak boleh dianggap sebagai rincian internal semua filter.
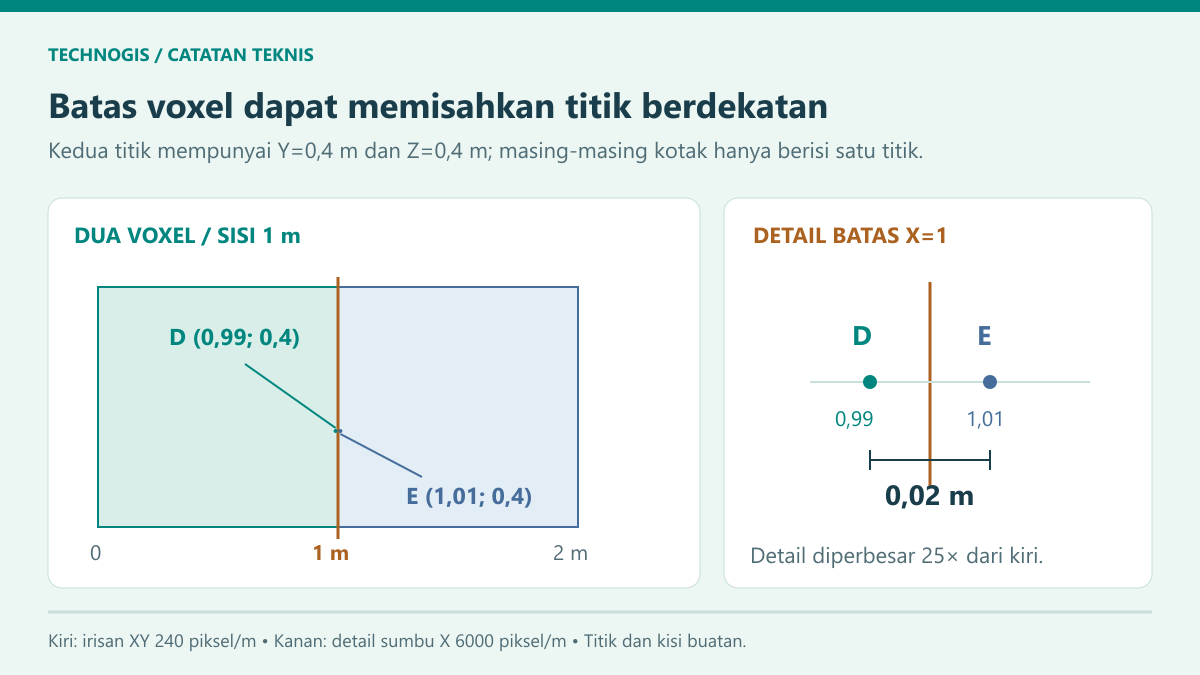
Dua titik D dan E terpisah dua sentimeter melintasi batas dua voxel yang masing-masing mempunyai sisi satu meter
Pada kisi latihan berawal nol, D dan E berada di kotak berbeda walaupun berjarak 0,02 m. Satu wakil per voxel tidak menjamin jarak minimum antarwakil sebesar sisi voxel. — Tim editorial TechnoGIS (Original editorial illustration)

Tiga titik dalam satu kotak menghasilkan beberapa pilihan wakil

Masukkan A=(0,1;0,1;0,1), B=(0,2;0,1;0,1), dan C=(0,9;0,8;0,7) dalam meter. Tanda titik koma memisahkan X, Y, dan Z; koma menyatakan desimal. Semua berada dalam satu voxel latihan berukuran satu meter. Rata-rata koordinatnya adalah G=(0,4;0,33333;0,3). G disebut centroid dari tiga titik tersebut. Koordinat ini merupakan hasil perhitungan baru dan tidak sama dengan A, B, atau C yang ada dalam masukan.

Tutorial resmi Point Cloud Library memperagakan penggantian titik dalam voxel dengan centroid. Pada contoh kita, keluaran berbasis centroid hanya memuat G untuk kotak tersebut. Posisi itu merangkum lokasi kelompok, tetapi bukan sebuah pantulan sensor yang benar-benar tercatat. Jika tiga titik berasal dari permukaan yang terpisah, rata-rata dapat berada di antara permukaan. Oleh sebab itu, arti centroid perlu dijelaskan ketika salinan dipakai menilai tepi, lapisan vegetasi, atau bentuk objek yang tipis.

Titik terdekat ke centroid tidak selalu terdekat ke pusat kotak

Jarak tiga dimensi dari G ke B sekitar 0,36667 meter. Jarak ke A sekitar 0,42947 meter dan ke C sekitar 0,79232 meter. Jadi B adalah titik masukan terdekat ke centroid untuk contoh tiga titik ini. Aturan perwakilan tersebut mempertahankan koordinat satu pengamatan asli. Hasilnya berbeda dari keluaran G. Menyebut kedua cara sebagai filter voxel saja belum cukup menjelaskan perbedaan geometri yang akan dilihat oleh pengguna berikutnya.

Pusat geometris voxel latihan adalah H=(0,5;0,5;0,5). Titik masukan terdekat ke H justru C, dengan jarak sekitar 0,53852 meter. Dokumentasi PDAL membedakan pendekatan pusat kotak dan centroid. Pada filter VoxelCentroidNearestNeighbor yang dirujuk, voxel dengan lebih dari dua titik memakai titik asli terdekat ke centroid beserta dimensinya. Untuk tepat dua titik, dokumentasinya menetapkan pilihan yang dekat pusat kotak; satu titik diteruskan. Jangan memperluas aturan contoh tiga titik ke seluruh jumlah isi tanpa membaca ketentuannya.

Ukuran kisi bukan jaminan jarak minimum antarhasil

Bayangkan D=(0,99;0,4;0,4) dan E=(1,01;0,4;0,4). Keduanya hanya berjarak 0,02 meter, tetapi masuk voxel berbeda karena dipisahkan bidang X=1. Jika masing-masing kotak hanya berisi satu titik, keduanya dapat tetap muncul. Dengan demikian, menyisakan satu wakil per voxel tidak menjamin semua pasangan keluaran berjarak paling sedikit satu meter. Batas kisi memengaruhi pengelompokan, sedangkan kedekatan geometris titik merupakan persoalan yang berbeda.

Dua titik dalam kotak yang sama juga dapat berada dekat sudut yang berlawanan. Jaraknya dapat mendekati diagonal ruang kotak, yaitu √3 kali panjang sisi untuk kubus. Ini menjelaskan mengapa satu voxel tidak selalu berarti kelompok yang rapat sesuai detail objek. Pada batas koordinat negatif, pembulatan ke bawah juga penting: X=−0,1 pada definisi latihan masuk indeks −1, bukan nol. Pemotongan desimal menuju nol akan mengelompokkan titik secara berbeda dan membuat hasil sulit direproduksi.

Atribut perlu mengikuti makna titik yang dipilih

Titik LiDAR dapat membawa intensitas, kelas, nomor pantulan, waktu, dan atribut lain. Bila wakilnya titik asli, atribut perlu tetap terhubung pada pengamatan yang sama. Bila wakilnya koordinat centroid baru, kebijakan atribut harus dijelaskan. Mengambil rata-rata angka kode kelas tidak menghasilkan kelas yang bermakna. Waktu rata-rata pun tidak otomatis mewakili sebuah pengukuran nyata. Sebelum memakai hasil, periksa dokumentasi filter dan format keluaran untuk mengetahui dimensi yang dipertahankan, dihitung ulang, atau tidak disediakan.

Pada tiga titik latihan, tinggi awal membentang dari 0,1 sampai 0,7 meter. Wakil centroid mempunyai Z=0,3 meter, sedangkan pemilihan B memberi Z=0,1 meter. Kedua keluaran tidak mempertahankan tinggi maksimum C. Contoh kecil ini menunjukkan mengapa data yang cukup untuk pratinjau belum tentu cukup untuk menilai pucuk atau bagian tertinggi objek. Jika tugas membutuhkan puncak atau titik terendah, rumuskan kebutuhan itu secara khusus dan uji metode yang memang mempertahankan informasi yang dibutuhkan.

Uji petak kecil sebelum membuat salinan seluruh proyek

Pilih beberapa petak yang mewakili kondisi berbeda: permukaan relatif rata, perubahan kemiringan, tepi objek, vegetasi, serta bagian dengan kepadatan rendah. Jalankan beberapa ukuran voxel sebagai percobaan terpisah dan catat jumlah titik masukan serta keluaran. Pembanding harus mencakup perubahan bentuk, bukan hanya persentase pengurangan. Pada data latihan tiga titik menjadi satu, pengurangannya dua pertiga; angka itu semata hasil contoh dan tidak memprediksi rasio pada survei lain yang distribusinya berbeda.

Periksa irisan tegak serta tampilan rencana pada skala yang sesuai fitur sasaran. Ukur jarak titik sumber ke hasil atau perubahan penampang dengan definisi yang ditulis jelas. Statistik jarak terdekat saja dapat melewatkan hilangnya objek kecil yang hanya mempunyai sedikit titik. Gunakan contoh fitur yang memang penting bagi pengguna data, lalu tandai kasus yang gagal terwakili. Artikel ini tidak memberi ambang kelulusan umum karena kebutuhan pratinjau berbeda dari kebutuhan pengukuran atau inventarisasi.

Pengolahan per ubin perlu asal kisi dan konteks yang konsisten

Bila proyek dibagi menjadi ubin, periksa apakah setiap bagian memakai asal kisi dan satuan yang sama. Pergeseran asal mengubah kotak yang memuat suatu titik dan dapat mengubah wakilnya. Simpan parameter serta versi perangkat untuk memungkinkan pengulangan. Pada peninjauan sambungan ubin, lihat apakah jumlah wakil dan pola detail berubah secara mencolok di batas. Jika sistem memakai tumpang tindih, pastikan kebijakan pemotongan dan penggabungan tidak menggandakan atau membuang wakil tanpa jejak.

Pengurangan titik juga berbeda dari kompresi penyimpanan. Metode kompresi tertentu dapat menjaga pengamatan asli setelah dibaca kembali, sedangkan downsampling memang membuang sebagian representasi titik atau menggantinya dengan nilai baru. Jangan menimpa berkas sumber hanya karena salinan terlihat mirip dari jauh. Hubungkan setiap turunan ke sumber, tujuan, parameter, dan laporan pemeriksaan. Cara ini memungkinkan tim kembali ke data penuh ketika permintaan berubah atau muncul pertanyaan tentang fitur yang tidak terlihat pada salinan ringan.

Menentukan kelayakan turunan untuk pekerjaan berikutnya

Artikel kerapatan titik LiDAR pada blog TechnoGIS memberi konteks tentang dukungan pengamatan untuk pembentukan DEM. Pengurangan berbasis voxel perlu dinilai lagi sebelum hasilnya dipakai pada proses tersebut. Kepadatan rata-rata seluruh proyek tidak menjelaskan apakah alur, tepian, atau bidang tertentu kehilangan dukungan. Tulis tujuan data turunan pada metadata dan hindari mengedarkannya tanpa penjelasan sebagai pengganti semua pengamatan asli. Penerima harus mengetahui apakah ia mendapatkan titik asli pilihan atau koordinat representatif yang baru.

Laman resmi TechnoGIS Indonesia menyediakan konteks bidang pemetaan serta GIS untuk pembahasan pengolahan data. Dalam rencana pekerjaan, sepakati fitur yang harus tetap terbaca dan bukti pemeriksaannya sebelum menentukan ukuran voxel. Paket serah terima sebaiknya memuat sumber, aturan wakil, ukuran serta asal kisi bila tersedia, daftar atribut, jumlah titik, dan petak uji. Dengan dokumentasi itu, salinan yang lebih ringan tetap mempunyai batas penggunaan yang jelas dan dapat dibandingkan secara adil dengan data sumber.

Bacaan terkait

Pelajari informasi terkait untuk menyesuaikan langkah di atas dengan kebutuhan tim Anda:
Sumber dan referensi

Normal Permukaan LiDAR: Membaca Arah, Tetangga, dan Kelengkungan pada Awan Titik

Pahami vektor normal pada awan titik LiDAR, pengaruh pemilihan tetangga, orientasi tanda, dan arti indikator kelengkungan sebelum menafsirkan permukaan.

Panah pada awan titik merupakan hasil estimasi geometri

Awan titik LiDAR dapat dilengkapi panah yang tegak lurus terhadap permukaan setempat. Panah tersebut menggambarkan normal permukaan yang dihitung dari susunan koordinat, bukan arah pancaran laser yang otomatis tersimpan sebagai makna sama. Nilainya dapat membantu analisis bentuk, pemodelan bidang, dan pemeriksaan objek. Namun normal baru dapat ditafsirkan setelah pengguna memahami lingkungan tetangga yang dipakai, sistem koordinat, serta cara arah positif dan negatifnya ditentukan oleh proses pengolahan.

Pembahasan ini memakai bidang dan angka buatan untuk membedakan arah normal dari kelas objek serta indikator kelengkungan. Rujukan primer berasal dari dokumentasi estimasi normal PDAL dan Point Cloud Library. Penjelasan metode tidak menyatakan perangkat TechnoGIS tertentu menghasilkan atribut atau mendukung pengaturan yang sama. Tujuannya membantu penerima data memahami isi atribut dan meminta catatan pengolahan yang diperlukan, sehingga tampilan panah tidak dibaca sebagai bukti mutu atau identifikasi objek secara otomatis.

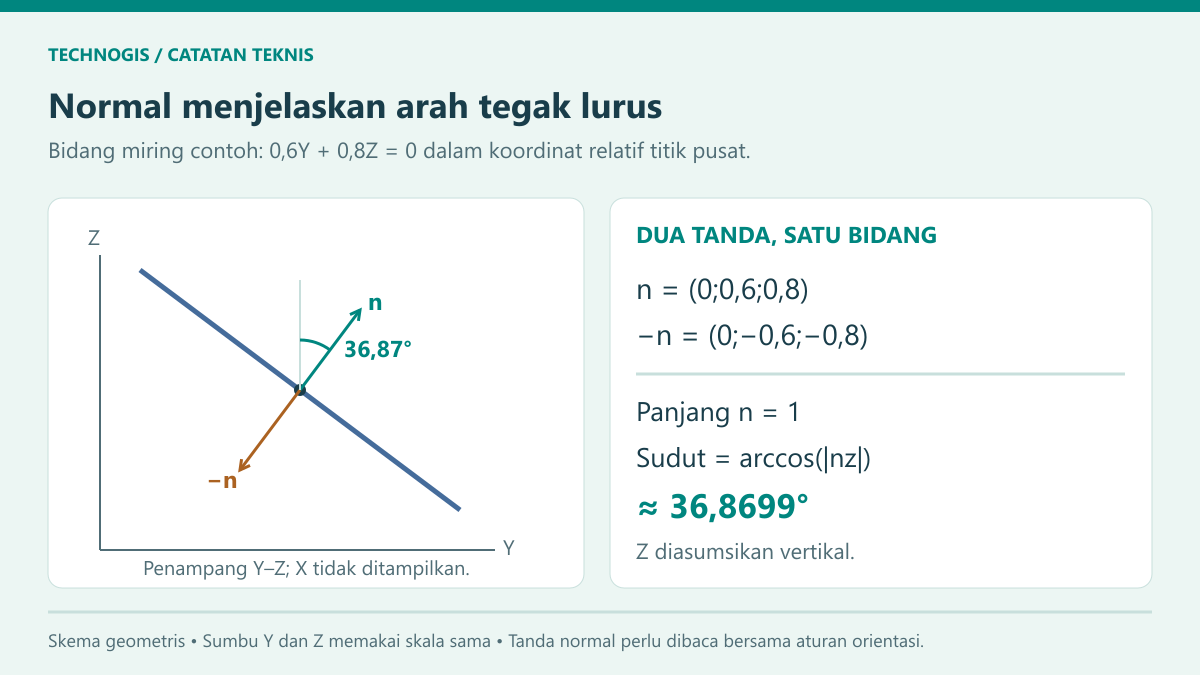
Bidang miring dengan dua normal berlawanan tanda dan sudut bidang sekitar tiga puluh enam koma delapan tujuh derajat
Normal n=(0;0,6;0,8) dan −n menjelaskan bidang yang sama. Dengan Z vertikal, kemiringan bidang contoh adalah arccos(0,8)≈36,8699°. — Tim editorial TechnoGIS (Original editorial illustration)

Normal menjelaskan bidang lokal, bukan satu titik sendirian

Satu titik dengan koordinat X, Y, dan Z tidak cukup untuk menentukan bidang permukaan. Estimasi memerlukan titik di sekitarnya. Dalam pendekatan yang dibaca, susunan tetangga diringkas melalui matriks kovarians, lalu normal diambil dari eigenvektor yang berhubungan dengan eigenvalue terkecil. Secara geometris, arah ini menggambarkan arah sebaran paling tipis dari kelompok yang mendekati bidang. Metode itu bergantung pada asumsi bahwa lingkungan titik memang menyediakan dukungan yang memadai untuk pendekatan bidang lokal.

Contoh paling sederhana adalah titik-titik yang tersebar pada bidang Z=0. Arah normal satuannya dapat ditulis (0,0,1). Atap datar dan tanah datar dapat sama-sama memberikan arah tersebut dalam koordinat dengan Z tegak. Karena itu, normal bukan kelas tanah atau kelas atap. Ketinggian, konteks objek, atribut lain, serta metode klasifikasi tetap diperlukan. Jangan menghapus atau memberi label titik hanya berdasarkan satu komponen normal tanpa pengujian yang sesuai tujuan analisis.

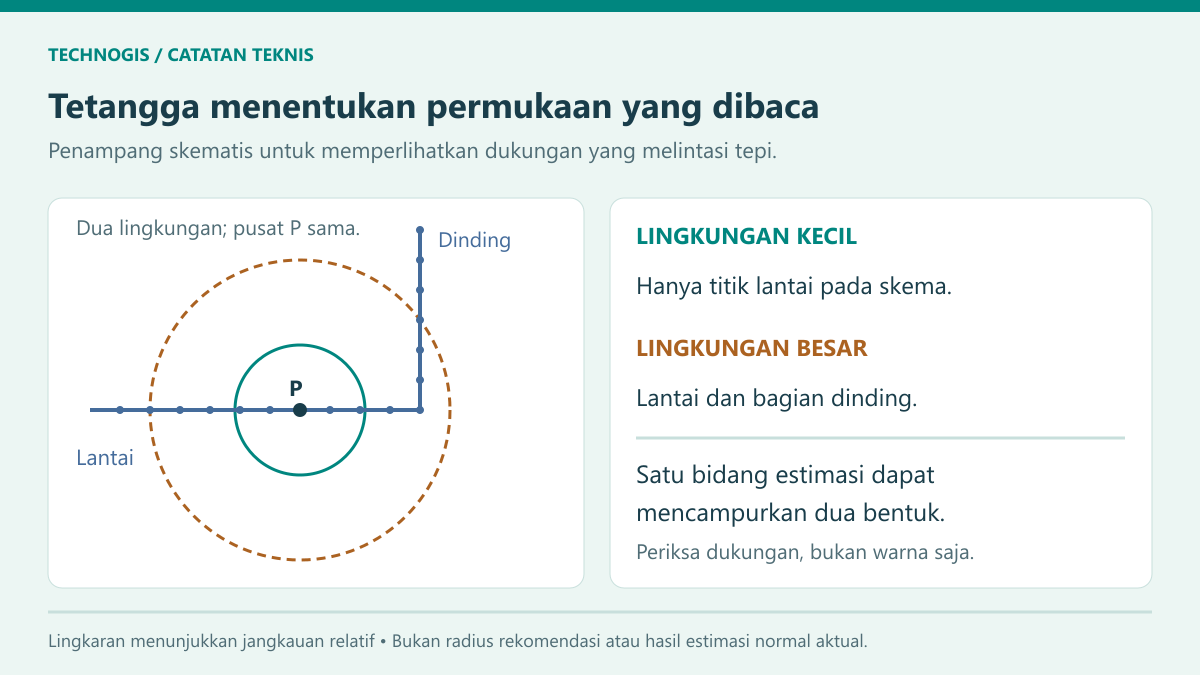
Penampang lantai dan dinding dengan lingkungan kecil pada lantai dan lingkungan lebih besar yang mencakup kedua bidang
Lingkungan kecil hanya mencakup lantai pada skema, sedangkan lingkungan besar melintasi pertemuan lantai dan dinding. Pilihan dukungan memengaruhi bidang yang diestimasi. — Tim editorial TechnoGIS (Original editorial illustration)

Dua tanda dapat menjelaskan bidang geometris yang sama

Vektor (0,0,1) dan (0,0,−1) sama-sama tegak lurus bidang Z=0. Estimasi berbasis susunan titik dapat menghasilkan ambiguitas tanda tersebut. Pengolah mungkin mengorientasikan normal menuju titik pandang, menuju Z positif, atau memakai penyelarasan antarlingkungan. Periksa aturan yang dipakai sebelum membandingkan arah panah. Perbedaan tanda saja tidak selalu menunjukkan dua permukaan saling berbeda, tetapi dapat memengaruhi operasi yang secara khusus membutuhkan sisi depan dan belakang.

Dokumentasi primer juga mengingatkan bahwa orientasi terhadap satu titik pandang tidak dapat langsung digeneralisasi pada data yang diperoleh dari banyak posisi. Hal ini relevan ketika beberapa lintasan atau posisi pemindai digabungkan. Jangan memaksa semua panah menghadap satu lokasi buatan lalu menyimpulkan arah fisik objek telah diketahui. Simpan informasi pendekatan orientasi dan tinjau bagian yang sulit, misalnya dinding, bentuk tertutup, atau area dengan beberapa sisi yang berdekatan.

Kemiringan memerlukan normal satuan dan arah vertikal yang jelas

Pada contoh normal satuan n=(0;0,6;0,8), panjang vektornya √(0²+0,6²+0,8²)=1. Bila Z adalah arah vertikal, sudut bidang terhadap bidang horizontal dapat dihitung sebagai arccos(|nz|), yaitu sekitar 36,8699 derajat. Normal sebaliknya, (0;−0,6;−0,8), menjelaskan bidang sama dan memberi sudut yang sama melalui nilai mutlak tersebut. Hubungan ini hanya menilai kemiringan bidang contoh, bukan kualitas data atau arti tematik objeknya.

Jika panjang normal belum satu, normalkan dahulu sebelum memakai komponen itu dalam rumus sudut. Periksa pula apakah sumbu Z memang mewakili vertikal yang diperlukan analisis. Vektor normal pada dinding tegak dapat mempunyai nz=0 dan menghasilkan kemiringan 90 derajat. Keadaan itu bukan kesalahan hanya karena panahnya mendatar. Yang perlu diperiksa adalah kesesuaian arah terhadap bidang lokal dan konvensi sistem, bukan kemiripannya dengan panah pada permukaan tanah di bagian lain.

Pilihan jumlah tetangga dan radius menentukan dukungan

Tetangga dapat dipilih melalui sejumlah titik terdekat atau semua titik dalam radius tertentu. Jumlah tetap menjaga banyaknya masukan, tetapi jangkauan ruangnya dapat berubah ketika kerapatan berubah. Radius tetap menjaga batas pencarian, tetapi jumlah titik yang tersedia dapat berbeda antarbagian. Keduanya tidak dapat disamakan hanya karena pada satu lokasi kebetulan menghasilkan tetangga yang sama. Catat satuan radius, cara pencarian, dan perlakuan ketika dukungan tidak cukup untuk menghitung normal.

Artikel internal TechnoGIS tentang kerapatan titik LiDAR membantu membaca ketidakseragaman dukungan data. Pada bagian jarang, mencari jumlah tetangga tertentu dapat menjangkau lebih jauh dan mencampurkan bentuk lain. Pada bagian sangat rapat, lingkungan yang terlalu kecil dapat menonjolkan gangguan lokal yang tidak relevan dengan tujuan. Tidak ada satu angka radius atau jumlah tetangga universal dalam artikel ini. Pemilihannya perlu mengikuti ukuran bentuk yang ingin dibaca dan keadaan data yang benar-benar tersedia.

Lingkungan yang melintasi tepi dapat mengaburkan bentuk

Bayangkan titik dekat pertemuan lantai dan dinding. Lingkungan kecil yang hanya berisi titik lantai dapat mendukung normal lantai, sedangkan lingkungan lebih besar dapat memasukkan kedua bidang. Satu bidang hasil pendekatan terhadap kelompok campuran belum tentu mewakili salah satu bidang fisik dengan baik. Dokumentasi Point Cloud Library memperlihatkan pentingnya skala lingkungan pada tepi. Menambah tetangga tidak selalu berarti menambah informasi yang tepat untuk permukaan yang ingin dianalisis.

Tinjau penampang serta himpunan tetangga pada beberapa lokasi: bidang terbuka, tepi objek, permukaan melengkung, dan daerah jarang. Jangan hanya melihat warna normal pada tampilan keseluruhan, karena pola yang tampak halus dapat berasal dari pencampuran bentuk. Jika parameter diubah, bandingkan lokasi yang sama dan simpan perubahan dukungannya. Tujuan pemeriksaan adalah menjelaskan apakah arah baru lebih sesuai dengan pertanyaan pengguna, bukan sekadar membuat panah tampak seragam di seluruh dataset.

Indikator curvature bukan otomatis ukuran kekasaran dalam meter

Pada definisi yang dijelaskan kedua rujukan, indikator curvature dihitung sebagai λ0/(λ0+λ1+λ2), dengan eigenvalue diurutkan dari kecil ke besar. Untuk contoh λ=(0,001;0,04;0,09), hasilnya sekitar 0,0076336. Rasio tersebut tidak mempunyai satuan panjang. Jangan menuliskan nilainya sebagai kekasaran 0,0076336 meter atau menganggapnya sama dengan jarak simpangan titik terhadap suatu bidang. Nama atribut perlu dibaca bersama rumus serta lingkungan perhitungannya.

Sifat rasionya dapat diperiksa secara matematis. Jika semua koordinat dikalikan sepuluh untuk kelompok yang sama, kovarians dan eigenvalue dikalikan seratus. Rasio tadi tetap sama, sedangkan ukuran jarak fisik berubah skala. Pada kelompok yang benar-benar bidang dengan dukungan dua dimensi yang memadai, eigenvalue terkecil dapat nol dalam kondisi ideal. Namun nilai indikator kecil tidak membuktikan akurasi posisi; seluruh kelompok dapat bergeser sambil tetap membentuk bidang yang rapi.

Susun pemeriksaan atribut sebelum memakai hasilnya

Mulailah dari contoh bidang datar yang diketahui untuk memeriksa panjang dan arah normal serta kebijakan orientasinya. Tambahkan bidang miring dan tepi agar pengaruh lingkungan terlihat. Pada data pekerjaan, simpan koordinat, normal, indikator pendamping, serta status ketika perhitungan tidak sah atau dukungan kurang. Jangan mengisi nilai tidak terdefinisi dengan vektor nol lalu memperlakukannya sebagai arah permukaan. Vektor nol tidak memiliki arah dan tidak dapat dipakai langsung untuk menghitung sudut.

Periksa hasil ekspor dengan membaca kembali atribut pada titik yang sama. Pastikan komponen tidak tertukar, tanda tidak berubah tanpa catatan, dan format keluaran mempertahankan atribut yang dibutuhkan. Jika awan titik ditransformasikan, tentukan pula perlakuan arah normal pada operasi tersebut sesuai model matematisnya. Menyimpan panah lama sementara sumbu geometrinya berubah dapat membuat atribut tidak lagi menjelaskan permukaan yang ditampilkan. Dokumentasikan operasi dan pemeriksaan kecil yang menunjukkan keduanya tetap konsisten.

Serahkan arah normal bersama definisi dan batas tafsir

Paket hasil sebaiknya memuat metode estimasi, aturan tetangga, satuan radius bila digunakan, cara orientasi, definisi indikator, dan contoh pemeriksaan. Laman resmi TechnoGIS Indonesia memberi konteks bidang LiDAR dan pengelolaan data geospasial untuk pembahasan kebutuhan. Bawa contoh permukaan yang ingin dianalisis serta atribut yang akan dipakai, tanpa mengasumsikan semua pengolah memiliki pengaturan identik. Normal menjadi berguna ketika hubungan antara arah, dukungan lokal, dan pertanyaan pengguna tetap dapat ditelusuri sepanjang alur pekerjaan.

Bacaan terkait

Pelajari informasi terkait untuk menyesuaikan langkah di atas dengan kebutuhan tim Anda:
Sumber dan referensi

Area Terhalang pada Pemindaian Laser Terestris: Merencanakan Posisi dan Bukti Cakupan

Rencanakan posisi pemindai laser dari keterlihatan permukaan, bedakan cakupan dan registrasi, lalu catat bagian terhalang sebelum menutup survei lapangan.

Point cloud yang rapat masih dapat menyimpan bagian tidak teramati

Pemindaian laser terestris merekam permukaan dari posisi pengamatan tertentu. Dinding, kolom, kendaraan, vegetasi, dan bagian bangunan dapat menghalangi permukaan yang dibutuhkan. Akibatnya, point cloud dapat sangat rapat pada sisi yang terlihat tetapi kosong pada bagian di belakang penghalang. Memilih ukuran titik tampilan yang lebih besar mungkin menutup kekosongan secara visual, tetapi tidak menambahkan pengamatan. Perencanaan perlu berangkat dari permukaan sasaran, bukan hanya dari jumlah titik atau waktu pemindaian.

Artikel ini membahas rancangan posisi dan dokumentasi cakupan menggunakan skema serta daftar panel sintetis. Tidak ada jaminan jumlah posisi, jarak pemindaian, atau ketelitian bagi perangkat tertentu. Kondisi objek, akses, kebutuhan keluaran, dan pengujian sistem harus ditentukan pada pekerjaan sebenarnya. Tujuannya adalah membantu pemilik proyek serta tim lapangan membedakan bagian yang telah diamati, bagian yang masih terhalang, dan bagian yang hanya dibentuk melalui pengolahan setelah survei selesai.

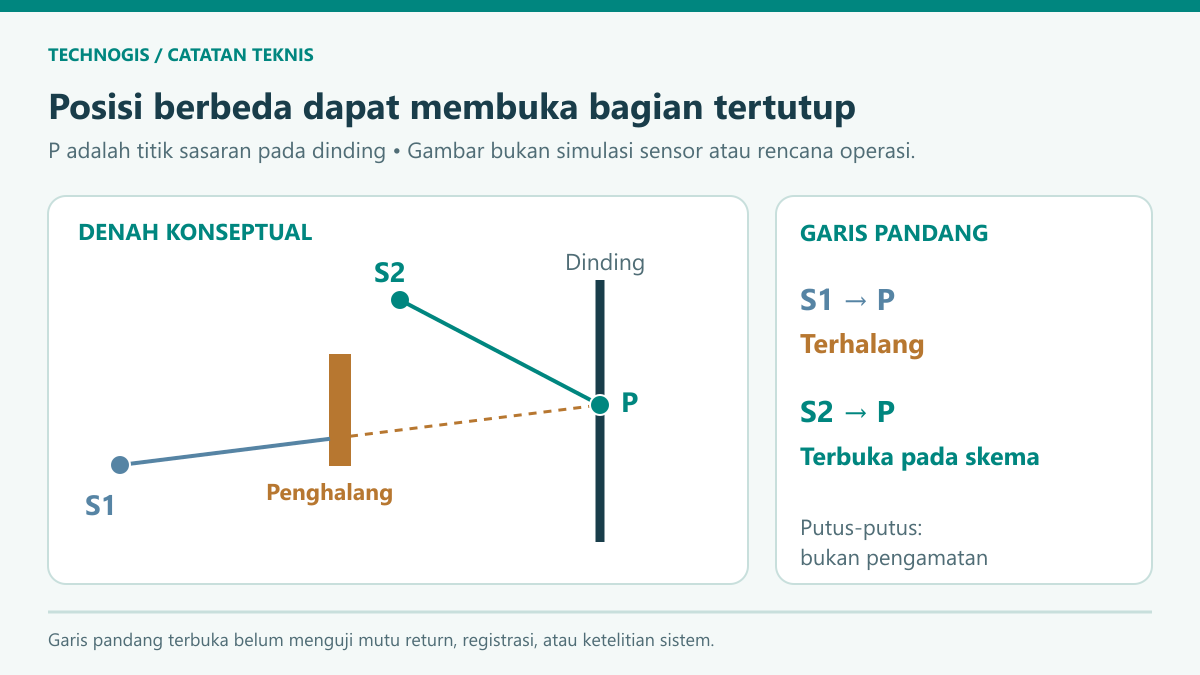
Skema denah dua posisi pemindai dengan penghalang yang menutup garis pandang S1 menuju titik dinding P
S1 terhalang menuju P, sedangkan S2 mempunyai arah pandang berbeda yang terbuka pada skema. Keterlihatan tidak menjamin mutu return atau registrasi. — Tim editorial TechnoGIS (Original editorial illustration)

Mulai dari daftar permukaan yang harus dapat digunakan

Bagi kebutuhan menjadi permukaan atau fitur yang dapat disebut secara jelas, misalnya sisi luar dinding, sisi dalam bukaan, permukaan bawah balok, atau lantai di sekitar fasilitas. Definisikan apakah keluaran membutuhkan dimensi, bentuk umum, penampang, atau dokumentasi kondisi. Batas ini membantu tim memutuskan kapan sebuah kekosongan penting dan kapan bagian di luar ruang lingkup cukup dicatat. Pernyataan seluruh bangunan dipindai terlalu luas jika beberapa sisi sebenarnya tidak dapat diakses.

Buat sketsa objek dan tandai permukaan prioritas sebelum menyusun lokasi alat. Gunakan foto pendahuluan untuk mengenali penghalang yang mungkin berubah, seperti kendaraan atau barang sementara. Bedakan permukaan yang tidak terlihat dari permukaan yang terlihat tetapi menghasilkan data kurang layak. Kedua keadaan dapat memerlukan tindak lanjut berbeda. Daftar kebutuhan sebaiknya menjadi acuan pemeriksaan lapangan sehingga keputusan memindahkan posisi memiliki tujuan yang dapat dijelaskan kepada penerima hasil.

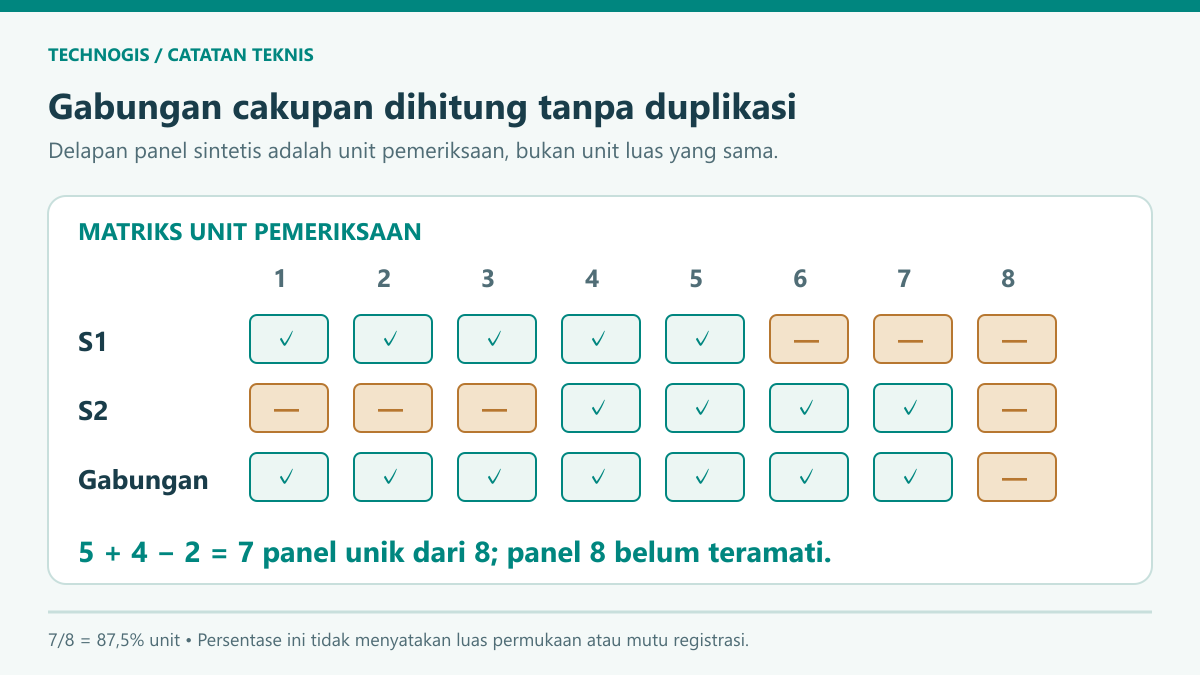
Matriks delapan panel sasaran yang menunjukkan panel terlihat dari S1, S2, keduanya, atau belum terlihat
S1 melihat lima panel dan S2 empat panel, dengan dua panel bersama. Gabungannya tujuh unit unik; panel 8 belum teramati dan tidak mempunyai luas yang ditetapkan. — Tim editorial TechnoGIS (Original editorial illustration)

Pindah sudut pandang untuk menguji keterlihatan yang berbeda

Laser Scan Guidance dari National Park Service, dengan catatan revisi 2023, menegaskan ketergantungan pemindaian pada garis pandang langsung. Elemen yang tertutup objek lain atau berada di luar garis pandang tidak dapat direkam dari posisi itu. Pada skema artikel, penghalang berada di antara posisi S1 dan titik P pada dinding. Posisi S2 mempunyai lintasan pandang berbeda menuju P. Gambar hanya menerangkan geometri keterlihatan dan tidak memprediksi kualitas return atau ketelitian titik.

Menambah lama pengamatan dari S1 tidak mengubah geometri penghalang dalam skema tersebut. Kandidat posisi baru perlu dinilai dari bagian sasaran yang dibukanya, bukan hanya dari kedekatannya ke posisi pertama. Periksa pula apakah posisi baru menciptakan bagian tertutup lain atau mengubah dukungan pada fitur penting. Susun rencana sebagai hipotesis yang ditinjau di lapangan; sketsa pendahuluan tidak selalu menangkap semua benda, perubahan keadaan, atau batas akses yang akan ditemui tim.

Gunakan contoh panel untuk memeriksa gabungan cakupan

Anggap ada delapan panel sasaran berlabel 1 sampai 8, masing-masing berupa unit pemeriksaan latihan tanpa luas fisik yang ditentukan. Dari S1 teramati panel 1, 2, 3, 4, dan 5. Dari S2 teramati panel 4, 5, 6, dan 7. Hitungan masing-masing posisi adalah lima dan empat panel, tetapi menjumlahkannya menjadi sembilan akan menghitung panel 4 dan 5 dua kali. Gabungan unik hanya mencakup panel 1 sampai 7.

Panel 8 masih belum teramati. Proporsi unit yang tercakup pada contoh adalah tujuh dari delapan atau 87,5 persen, bukan persentase luas permukaan bangunan. Panel dapat memiliki luas dan tingkat kepentingan berbeda pada pekerjaan nyata, sehingga angka hitungan unit tidak boleh disamakan dengan kelengkapan geometris. Simpan daftar panel serta statusnya agar pemeriksa dapat melihat lokasi kekurangan, bukan menerima satu persentase yang menyembunyikan bagian mana yang belum mempunyai pengamatan.

Cakupan yang bertambah tetap membutuhkan hubungan antarposisi

Dua pemindaian yang memperlihatkan bagian berbeda perlu ditempatkan dalam hubungan koordinat yang sesuai sebelum dipakai sebagai satu himpunan. Proses penyelarasan atau registrasi menjawab hubungan antarhasil, sedangkan pemeriksaan cakupan menjawab bagian objek yang teramati. Keduanya tidak dapat saling menggantikan. Pada contoh panel, angka gabungan tujuh hanya menyatakan unit terlihat dalam skema; tidak membuktikan hasil S1 dan S2 sudah tersambung secara geometris dengan mutu yang dibutuhkan.

Rencanakan bukti hubungan antarposisi menurut metode yang dipilih, misalnya sasaran pengikat atau geometri bersama yang sesuai dan dapat diperiksa. Jangan menetapkan satu persentase overlap universal tanpa memahami metode, objek, dan kebutuhan pengujian. Periksa bagian pertemuan serta lokasi lain yang mewakili keluaran. Kesesuaian yang tampak pada satu sudut bangunan tidak otomatis menguji seluruh bidang atau arah. Simpan hasil pemeriksaan dan catatan penolakan bila ada pemindaian yang tidak layak digabungkan.

Bedakan hambatan pandang dari mutu pengukuran sistem

Artikel NIST Helping Laser Scanners Measure Up, diterbitkan 23 April 2020 dan diperbarui 3 Februari 2025, menjelaskan penggunaan benda referensi berdimensi diketahui untuk mengevaluasi sistem pemindai laser. Rujukan ini membantu memisahkan pengujian panjang atau kinerja pengukuran dari penilaian keterlihatan. Pemeriksaan pada referensi yang baik tidak membuat permukaan terhalang menjadi teramati, sementara cakupan luas tidak membuktikan kesalahan pengukuran sudah berada dalam batas yang diperlukan pekerjaan.

Pada rencana proyek, tuliskan pertanyaan pengujian secara terpisah: apakah bagian sasaran teramati, apakah beberapa pemindaian berhubungan dengan baik, dan apakah dimensi atau posisi keluaran memenuhi kebutuhan. Pilih bukti yang menjawab masing-masing pertanyaan. Artikel ini tidak menyalin ukuran referensi, prosedur laboratorium, atau klaim ketelitian dalam sumber menjadi spesifikasi perangkat TechnoGIS. Standar dan pengujian yang diperlukan harus ditentukan berdasarkan sistem serta tujuan penggunaan yang benar-benar dipilih.

Periksa bagian sulit sebelum mengakhiri kegiatan lapangan

Tinjau point cloud dari beberapa arah dan melalui potongan yang sesuai, bukan hanya dari posisi kamera awal yang menyerupai lokasi alat. Bagian belakang kolom atau bawah struktur dapat tampak tertutup ketika dilihat dari arah tertentu. Gunakan daftar permukaan prioritas untuk menandai mana yang terlihat dalam data dan mana yang masih membutuhkan tindakan. Jika tersedia tampilan sumber per posisi, pertahankan cara menelusuri pemindaian yang menyumbang titik pada bagian tersebut.

Catat pula penyebab data kurang layak yang berbeda dari penghalang, termasuk kondisi permukaan yang perlu diperiksa sesuai teknologi serta prosedur sistem. Panduan NPS membahas kesulitan pada beberapa permukaan gelap atau sangat memantul; hal itu tidak boleh diterjemahkan menjadi aturan bahwa semua material tersebut selalu kosong. Periksa bukti pada objek sebenarnya. Jika bagian belum dapat diamati dengan metode yang dipakai, dokumentasikan keterbatasannya dan pertimbangkan metode pelengkap yang sesuai kebutuhan.

Jangan menyamakan permukaan model dengan permukaan terukur

Pengolahan dapat menghasilkan mesh atau permukaan yang menghubungkan titik pada kedua sisi celah. Bentuk yang tampak utuh tersebut belum membuktikan ruang di antaranya telah diamati. Bedakan geometri yang didukung titik, bagian yang diinterpolasi, dan bagian yang tetap tidak diketahui. Bila hasil dipakai untuk menggambar penampang atau mengukur fitur, periksa dukungan pengamatan pada fitur itu. Tampilan halus sebaiknya tidak menggantikan peta cakupan atau daftar kekurangan.

Pada contoh panel, model yang menggambar panel 8 tetap memerlukan keterangan bahwa panel tersebut tidak teramati dalam dua posisi latihan. Jangan mengubah status menjadi lengkap hanya karena ada bidang yang dapat divisualisasikan. Kebijakan pengisian celah dan representasi bagian tak diketahui perlu dibicarakan dengan pengguna keluaran. Menyimpan penanda asal geometri membantu penerima membedakan pengukuran dari asumsi, terutama saat data akan digunakan kembali untuk pertanyaan yang berbeda dari tujuan awal.

Serahkan status cakupan bersama data dan laporan mutu

Paket serah terima dapat menyertakan sketsa posisi, daftar permukaan prioritas, matriks keterlihatan, hubungan antarhasil, dan contoh potongan pemeriksaan. Catat bagian yang belum tersedia beserta alasan serta tindak lanjutnya. Artikel internal TechnoGIS tentang serah terima LiDAR memberi konteks pemeriksaan paket dan bukti mutu; pembahasan ini memperinci satu masalah lapangan, yaitu bagaimana penghalang dan posisi pengamatan memengaruhi bagian yang benar-benar tersedia untuk dipakai.

Laman resmi TechnoGIS Indonesia menyebut bidang survei, pemetaan, dan LiDAR sebagai konteks pembahasan kebutuhan geospasial. Bawa sketsa objek serta daftar permukaan sasaran ketika menyusun kebutuhan pekerjaan, tanpa mengasumsikan setiap produk mempunyai kemampuan yang sama. Rencana yang dapat ditinjau menjelaskan tujuan setiap posisi dan kekurangan yang masih tersisa. Dengan demikian keputusan tambahan pengamatan atau penerimaan keterbatasan dapat didasarkan pada kebutuhan pengguna, bukan sekadar kesan bahwa point cloud terlihat rapat.

Bacaan terkait

Pelajari informasi terkait untuk menyesuaikan langkah di atas dengan kebutuhan tim Anda:
Sumber dan referensi

Kerapatan Titik LiDAR dan Ukuran Sel DEM: Menilai Dukungan Data di Setiap Area

Bedakan kerapatan rata-rata, sebaran titik, dan dukungan sel DEM agar angka titik per meter persegi tidak menyembunyikan area kosong atau kelas yang keliru.

Satu angka kerapatan tidak menjelaskan seluruh permukaan

Pemilik data LiDAR sering menerima ringkasan kerapatan dalam titik per meter persegi. Angka tersebut berguna, tetapi perlu dibaca bersama jenis titik, area pembagi, dan pola penyebarannya. Dua kumpulan dengan rata-rata sama dapat memberi dukungan berbeda pada lokasi yang dibutuhkan. Ketika data akan diubah menjadi DEM, pertanyaannya menjadi lebih rinci: titik mana yang mendukung setiap bagian permukaan, dan bagaimana area yang kekurangan pengamatan ditangani oleh metode pengolahan?

Artikel ini membahas hubungan kerapatan dan dukungan raster melalui contoh sintetis. Tidak ada angka kerapatan yang dinyatakan sebagai fitur produk TechnoGIS atau jaminan mutu suatu survei. Pemilihan ukuran sel serta kriteria penerimaan harus mengikuti objek yang ingin direpresentasikan dan bukti pengamatan. Banyaknya titik tidak langsung menggantikan pemeriksaan klasifikasi, kesesuaian referensi, atau pengujian elevasi terhadap pembanding yang dapat ditelusuri di lokasi pekerjaan.

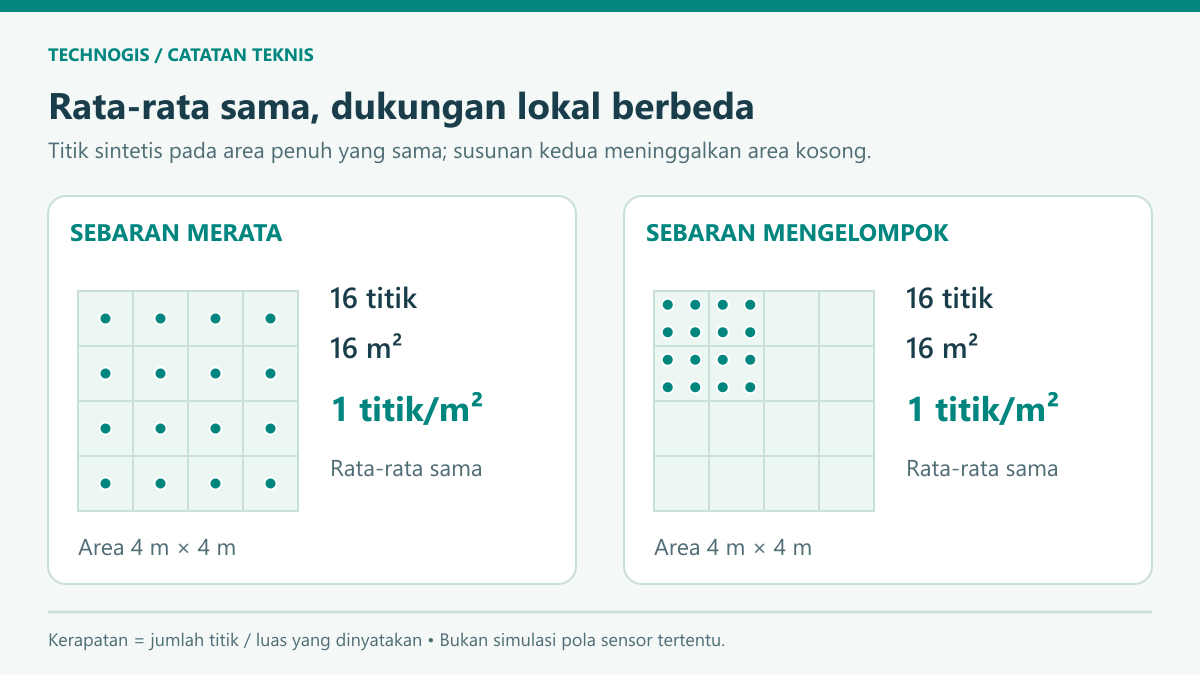
Dua area empat kali empat meter masing-masing berisi enam belas titik dengan pola merata dan mengelompok.
Kerapatan rata-rata kedua area sama, 1 titik/m², tetapi susunan mengelompok meninggalkan area tanpa dukungan lokal. Titik dan area bersifat sintetis. — Tim editorial TechnoGIS (Original editorial illustration)

Nyatakan apa yang dihitung dan area yang menjadi pembagi

Untuk ringkasan sederhana, kerapatan dihitung sebagai jumlah titik N dibagi luas area A. Jika terdapat 10.000 titik terpilih di wilayah 10.000 meter persegi, rata-ratanya 1 titik per meter persegi. Kata terpilih penting karena angka dapat berubah saat hanya kelas tertentu yang dipakai. Tulis apakah hitungan mencakup semua rekaman, titik setelah penyaringan, atau kelas tanah yang akan digunakan untuk menyusun model. Jangan menyamakan hitungan rekaman titik dengan jumlah pulsa pengamatan tanpa definisi yang sesuai.

Area pembagi juga perlu diketahui. Luas batas proyek, luas persegi pembungkus berkas, dan luas yang mempunyai pengamatan dapat berbeda. Dokumentasi filters.hexbin PDAL menjelaskan bahwa titik tidak selalu mengisi seluruh batas persegi berkas, serta menyediakan pemeriksaan cakupan berdasarkan jumlah pada wilayah heksagonal. Prinsip tersebut mengingatkan tim untuk menyatakan wilayah hitung, bukan mengambil ukuran pembungkus secara diam-diam. Jika dua laporan memakai pembagi berbeda, rata-ratanya belum layak dibandingkan langsung.

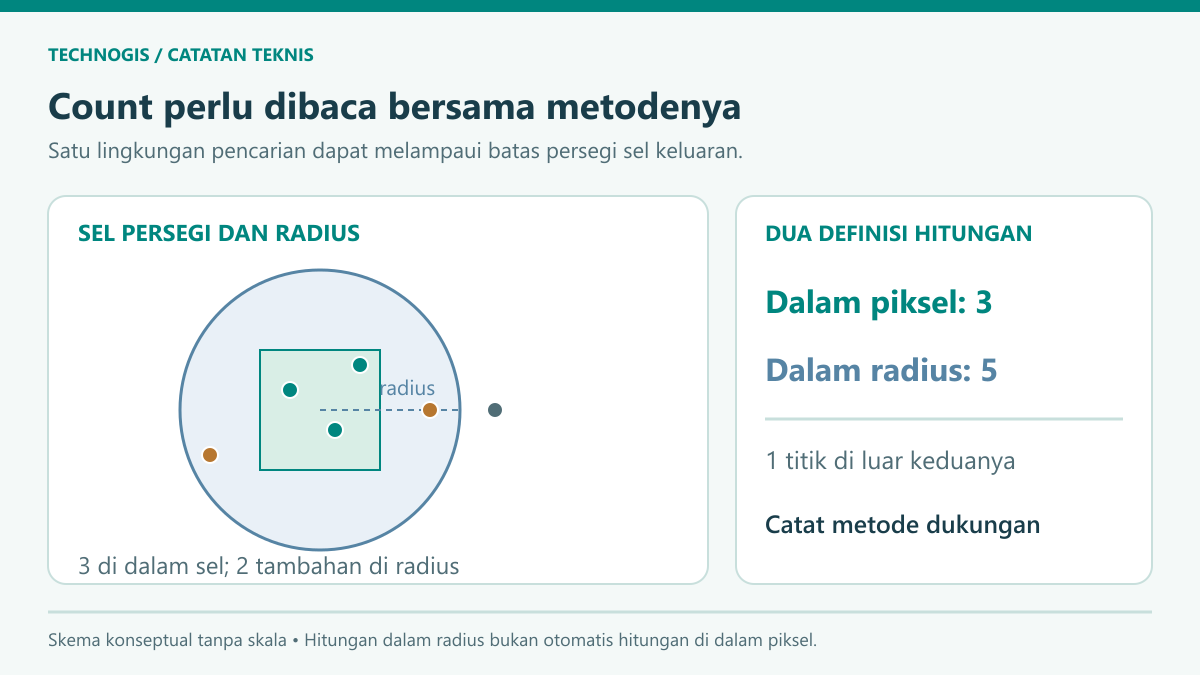
Batas persegi sel dan lingkaran radius pencarian memperlihatkan sebagian titik di luar sel yang masih masuk radius.
Hitungan dalam radius terhadap pusat sel berbeda dari hitungan titik yang hanya berada di dalam piksel. Aturan dukungan harus disertakan dalam metadata. — Tim editorial TechnoGIS (Original editorial illustration)

Bandingkan sebaran merata dan kumpulan yang mengelompok

Bayangkan area persegi 4 meter kali 4 meter dengan total 16 titik. Pada susunan pertama, setiap kotak 1 meter persegi memperoleh satu titik di pusatnya. Pada susunan kedua, seluruh 16 titik mengelompok pada seperempat area, sementara sisanya kosong. Kedua susunan tetap mempunyai rata-rata 1 titik per meter persegi terhadap area penuh 16 meter persegi. Namun dukungan lokal bagi bagian kosong jelas berbeda. Gambar sebaran lebih informatif daripada satu angka rata-rata saja.

Contoh tersebut bukan simulasi probabilitas atau pola pemindaian sensor tertentu. Gunakan sebagai alasan memeriksa peta hitungan lokal dan area tanpa titik pada data nyata. Pilih ukuran wilayah pemeriksaan yang sesuai pertanyaan: ringkasan sangat kasar dapat menutupi kekosongan kecil, sementara ringkasan terlalu halus dapat mempersulit pembacaan pola. Simpan definisi kisi atau pembagian wilayah yang dipakai agar peta kerapatan dari dua tim dapat dibandingkan dengan dasar yang sama.

Pisahkan semua titik dari dukungan permukaan tanah

Model yang ditujukan untuk tanah membutuhkan titik yang benar-benar mewakili tanah sesuai klasifikasi dan ruang lingkupnya. Sebagai contoh terpisah, 10.000 rekaman pada area 10.000 meter persegi dapat mencakup hanya 4.000 titik kelas tanah. Rata-rata semua rekaman adalah 1 titik per meter persegi, sedangkan rata-rata kelas tanah 0,4. Kedua angka menjawab pertanyaan berbeda. Kerapatan kelas tanah tetap tidak membuktikan bahwa setiap titik dalam kelas tersebut sudah benar.

Pada area bervegetasi atau berbangunan, periksa dukungan permukaan yang dibutuhkan melalui potongan serta konteks pengamatan yang relevan. Jangan mengisi kekosongan kelas tanah dengan titik tajuk hanya agar jumlah pada sel meningkat. Simpan aturan penyaringan dan klasifikasi yang dipakai sebelum pembentukan DEM. Jika kelas diperbaiki, hitung ulang dukungannya pada area penting. Dengan begitu, perubahan kualitas keluaran dapat ditelusuri ke perbaikan data, bukan hanya pergantian tampilan raster.

Kenali apakah statistik sel memakai wilayah sel atau radius

Dokumentasi writers.gdal PDAL membedakan statistik berbasis titik dalam radius terhadap pusat sel dari mode yang hanya memakai titik di dalam piksel. Pada pengaturan berbasis radius, count menyatakan titik yang berada dalam lingkungan radius tersebut. Karena itu, nilai count tidak otomatis berarti jumlah pengamatan yang lokasinya berada tepat di dalam batas persegi sel. Membaca parameter metode menjadi bagian penting sebelum angka dukungan diberi judul kerapatan sel.

Jika dua sel mempunyai lingkungan pencarian yang saling menutup, titik yang sama dapat membantu keduanya. Itu merupakan karakter metode, bukan selalu kesalahan penggandaan berkas. Sebaliknya, jika tujuannya menghitung frekuensi titik dalam sel yang tidak bertumpang tindih, gunakan pendekatan yang memang memenuhi definisi itu. Pada paket hasil, catat ukuran sel, radius jika dipakai, statistik, dan titik sumber yang lolos penyaringan. Nama layer count saja belum menjelaskan seluruh aturan penghitungan.

Ukuran sel lebih kecil tidak menciptakan pengamatan baru

Pada pola ideal dengan satu titik per kotak 1 meter persegi, jarak antartitik bersebelahan adalah 1 meter. Rumus ringkas jarak ideal sekitar satu dibagi akar kerapatan hanya menggambarkan susunan teratur semacam ini. Pengelompokan, lubang, dan variasi lintasan dapat membuat jarak lokal sangat berbeda. Jangan menafsirkan angka tersebut sebagai jarak maksimum terukur atau sebagai jaminan ada satu titik di setiap meter persegi pada kumpulan yang tidak teratur.

Jika DEM dibuat dengan sel 0,25 meter, jumlah sel bertambah tetapi titik asli tetap sama. Metode dapat menaksir nilai di antara pengamatan, sehingga raster terlihat lebih halus tanpa menambah bukti elevasi baru. Untuk memilih ukuran keluaran, periksa tujuan penggunaan serta kemampuan data merepresentasikan bentuk yang dibutuhkan. Kecocokan terhadap saluran kecil, tepi lereng, atau objek penting perlu dinilai melalui pengujian yang relevan, bukan diputuskan hanya dari ukuran sel berkas.

Tandai hasil interpolasi dan area yang masih tidak terisi

Penyusun raster perlu menjelaskan apa yang terjadi ketika lingkungan pencarian tidak menemukan titik. Dokumentasi writers.gdal menjelaskan pilihan pengisian dari sel tetangga serta penandaan NoData ketika nilai tetap tidak tersedia. Pada hasil proyek, catat apakah tahapan seperti itu digunakan. Lapisan yang seluruhnya mempunyai angka belum membuktikan seluruh area memiliki pengamatan langsung. Bedakan cakupan titik sumber dari cakupan permukaan yang telah diinterpolasi agar pengguna mengetahui asal dukungannya.

Tinjau beberapa lokasi kosong, pinggir cakupan, dan perubahan bentuk yang penting. Bandingkan nilai raster dengan potongan awan titik serta catatan metode. Hindari memperluas lingkungan pencarian tanpa evaluasi hanya untuk menghilangkan semua lubang pada tampilan. Penaksiran dari titik jauh dapat mempunyai batas penggunaan yang berbeda dari sel dengan dukungan lokal. Jika data belum memadai untuk tujuan tertentu, penandaan keterbatasan lebih membantu daripada permukaan halus yang tidak membawa penjelasan.

Gunakan kerapatan bersama pengujian mutu lainnya

Peta dukungan menjawab sebagian persoalan ketersediaan pengamatan, tetapi tidak langsung menguji elevasi absolut atau keselarasan antarlintasan. Untuk proyek nyata, tetapkan pemeriksaan yang memisahkan cakupan, klasifikasi, konsistensi permukaan, dan pembandingan terhadap referensi yang sesuai. Pilih lokasi uji yang mencerminkan objek dan kondisi penting. Banyak titik pada satu area tidak boleh membuat wilayah lain dianggap sudah memenuhi kebutuhan tanpa diperiksa. Setiap kesimpulan perlu dikaitkan dengan lingkup pengujian yang benar-benar dilakukan.

Jika hasil digunakan untuk perencanaan drainase, inventarisasi hutan, atau pemantauan material, tentukan bagian permukaan mana yang dibutuhkan oleh keputusan tersebut. Produk yang sesuai untuk gambaran umum belum tentu cukup bagi detail tertentu. Simpan temuan pada peta pengecualian beserta tindakan lanjut, misalnya pemeriksaan klasifikasi atau kebutuhan pengamatan tambahan. Hindari membuat satu angka kerapatan menjadi syarat tunggal bagi seluruh sektor tanpa menilai keluaran dan karakter medannya.

Sertakan definisi dukungan dalam serah terima

Paket data yang dapat ditinjau sebaiknya mencantumkan jumlah serta jenis titik, area pembagi, unit, peta hitungan lokal, aturan penyaringan, dan parameter pembentukan raster. Tambahkan penjelasan NoData, pengisian, serta hasil pengujian pada lokasi penting. Jika ada beberapa versi DEM, pertahankan hubungan ke data sumber dan pengaturan masing-masing. Dokumen tersebut membuat perubahan jumlah titik atau ukuran sel dapat dinilai berdasarkan akibatnya pada pekerjaan, bukan berdasarkan tampilan saja.

Artikel TechnoGIS mengenai serah terima data LiDAR memberi kerangka meminta bukti mutu dari paket pemetaan. Homepage TechnoGIS Indonesia menjadi pintu masuk untuk membahas kebutuhan survei, model permukaan, dan analisis geospasial sesuai proyek. Bawa contoh area yang kritis serta definisi keluaran ketika memulai diskusi. Kerapatan yang dijelaskan bersama sebaran, kelas, dan metode akan membantu pengguna memahami sejauh mana permukaan hasil pengolahan didukung oleh pengamatan yang tersedia.

Bacaan terkait

Pelajari informasi terkait untuk menyesuaikan langkah di atas dengan kebutuhan tim Anda:
Sumber dan referensi

Intensitas LiDAR untuk Interpretasi Objek: Makna Nilai dan Batas Penggunaannya

Pahami intensitas LiDAR, perbedaan dari warna dan elevasi, serta pengaruh jarak, pantulan, dan pengaturan tampilan sebelum menafsirkan objek pada peta.

Titik yang terang membawa informasi tambahan

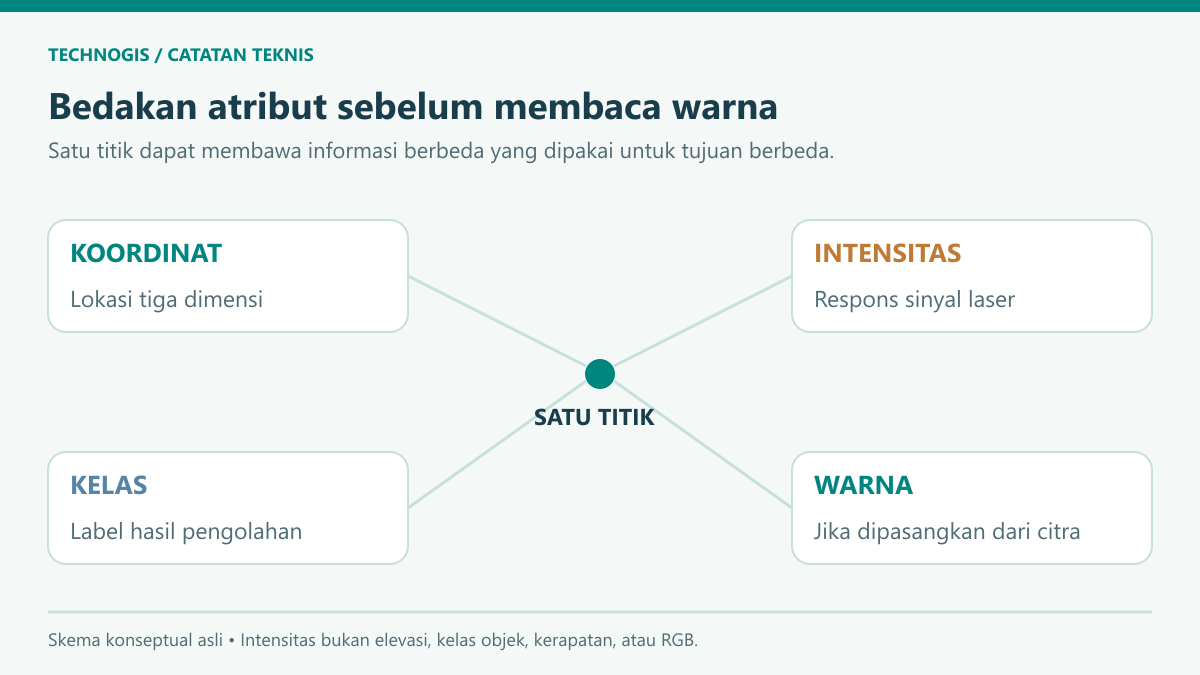
Awan titik LiDAR dapat ditampilkan menurut elevasi, kelas objek, warna, atau intensitas. Pilihan terakhir sering menghasilkan tampilan mirip foto hitam putih dan membantu peninjauan pola permukaan. Namun bagian yang lebih terang belum otomatis berarti lebih tinggi, lebih rapat, atau berasal dari material tertentu. Pengguna perlu mengetahui atribut apa yang sedang ditampilkan dan bagaimana nilainya dibentuk sebelum menjadikannya petunjuk untuk interpretasi atau pemeriksaan data.

Artikel ini membahas penafsiran intensitas sebagai atribut sinyal, dengan contoh tampilan sintetis. Tidak ada nilai yang dinyatakan sebagai karakter produk GeoLiDAR tertentu atau hasil survei TechnoGIS. Berkas dari sistem berbeda dapat mempunyai skala dan tahap pengolahan yang berbeda pula. Karena itu, langkah awal yang berguna ialah meminta penjelasan metadata serta tujuan penggunaannya, kemudian menilai apakah nilai yang tersedia mendukung pertanyaan analisis yang hendak dijawab.

Satu titik LiDAR mempunyai koordinat, intensitas, kelas, dan kemungkinan warna sebagai atribut dengan makna berbeda
Diagram konseptual asli. Intensitas sinyal tidak otomatis menunjukkan elevasi, kelas objek, kerapatan titik, atau warna kamera. — Tim editorial TechnoGIS (Original editorial illustration)

Bedakan waktu kembali, kekuatan sinyal, dan posisi

LiDAR aktif memancarkan energi laser dan merekam respons yang kembali. Waktu perjalanan membantu penentuan jarak, sedangkan atribut intensitas berkaitan dengan kekuatan respons yang direkam menurut cara sistem bekerja. Posisi tiga dimensi juga memerlukan informasi geometri pengamatan. Dokumentasi NEON menjelaskan hubungan pancaran, respons balik, dan pembentukan data titik. Angka intensitas karena itu bukan pengganti koordinat atau pengukuran langsung tinggi objek pada titik yang sama.

Sebagai contoh, dua titik pada elevasi yang sama dapat mempunyai intensitas berbeda, dan dua titik dengan intensitas serupa dapat berada pada ketinggian berbeda. Jumlah titik per luas juga merupakan ukuran lain yang tidak dapat dibaca langsung dari terangnya satu titik. Saat meninjau data, bergantilah antara tampilan atribut yang relevan dan periksa nilai sebenarnya. Kebiasaan ini membantu menghindari kesimpulan berdasarkan satu palet yang tidak sesuai pertanyaan pengguna.

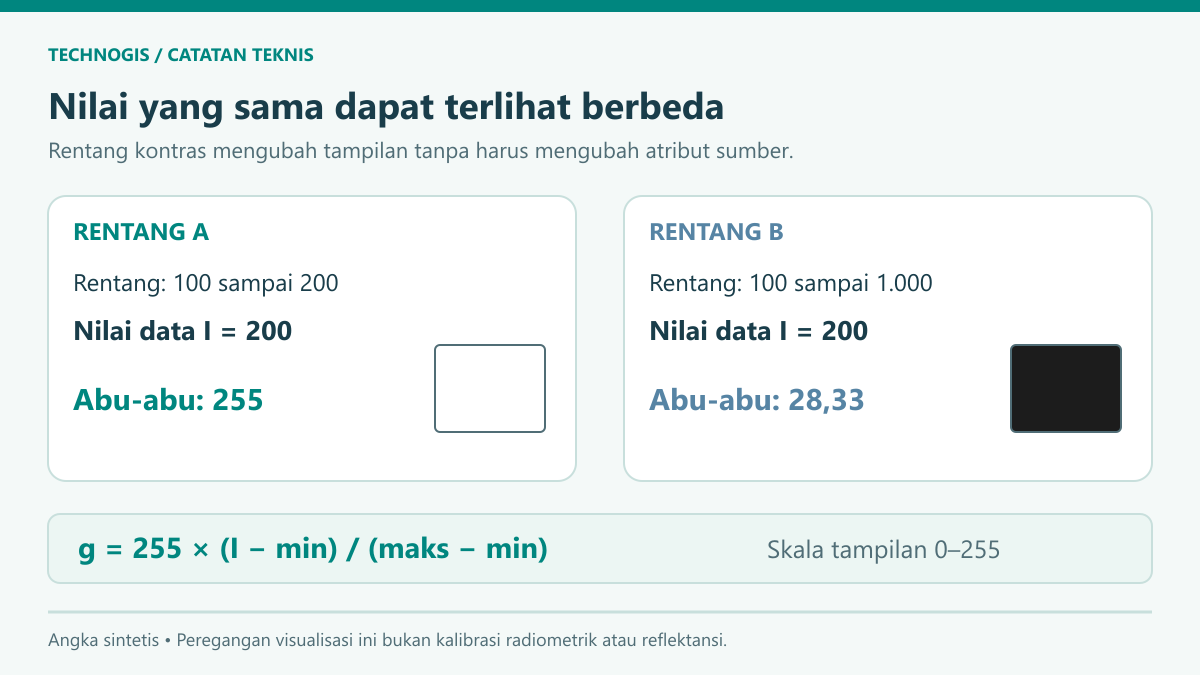
Nilai intensitas sintetis dua ratus tampil sangat terang pada rentang seratus sampai dua ratus dan gelap pada rentang seratus sampai seribu
Contoh peregangan tampilan ke abu-abu 0–255: nilai data sama menghasilkan 255 atau sekitar 28,33. Ini bukan kalibrasi reflektansi. — Tim editorial TechnoGIS (Original editorial illustration)

Warna kamera dan intensitas laser mempunyai asal berbeda

Warna RGB pada awan titik umumnya berasal dari citra yang dipasangkan melalui proses tertentu, sedangkan intensitas terkait respons laser pada panjang gelombang sistem. Kedua informasi tersebut tidak mempunyai makna spektral yang sama. Sebuah objek yang tampak cerah dalam foto berwarna tidak harus mempunyai respons laser tertinggi. Periksa sumber atribut warna serta waktu citranya, terutama jika foto dan pengukuran LiDAR tidak berasal dari keadaan lapangan yang sama.

Penelitian Hagstrom dan Broadwater tahun 2016 yang tersedia melalui NEON menelaah pengolahan intensitas LiDAR untuk mendekati citra inframerah dekat pasif. Penelitian itu menunjukkan perlunya pemrosesan dan asumsi tambahan, bukan kesetaraan otomatis antara kedua jenis data. Artikel penelitian lama tersebut dipakai untuk menjelaskan perbedaan prinsip, bukan sebagai standar terbaru atau janji kemampuan perangkat. Jangan memasukkan intensitas mentah sebagai pengganti band reflektansi pada analisis spektral tanpa metode dan pengujian yang sesuai.

Jarak dan geometri pengamatan ikut membentuk respons

Kekuatan sinyal yang direkam tidak hanya berhubungan dengan sifat material. Jarak ke objek, orientasi permukaan terhadap berkas, dan bagian objek yang mengisi jejak laser dapat memengaruhi respons. Ketika membandingkan dua jalur akuisisi, keadaan pengamatannya mungkin berbeda walaupun objek yang dilihat sama. Pembahasan rentang dan geometri pada penelitian yang dirujuk menjadi alasan meminta informasi tentang koreksi yang sudah diterapkan, beserta asumsi yang digunakan dalam pengolahannya.

Hindari menerapkan satu rumus normalisasi umum ke semua data tanpa memahami sistem serta definisi atributnya. Nilai yang telah disesuaikan oleh perangkat atau pengolahan sebelumnya dapat memerlukan perlakuan berbeda dari nilai yang masih mentah. Simpan atribut asli dan hasil turunan secara terpisah. Jika penyesuaian dilakukan untuk menyamakan antarjalur, uji pada lokasi pembanding yang sesuai dan catat apakah pola yang ingin dianalisis ikut berubah oleh langkah tersebut.

Satu pulsa dapat berhubungan dengan beberapa return

Pada permukaan yang kompleks, sebagian energi dapat kembali dari bagian objek yang berbeda sepanjang jalur pancaran. Dokumentasi NEON membedakan pencatatan return diskret dan riwayat sinyal terhadap waktu pada data waveform. Pemisahan ini menjelaskan mengapa satu angka atribut titik tidak selalu merangkum seluruh interaksi pulsa dengan objek. Informasi urutan return, jenis perekaman, serta pengolahan perlu diperiksa sebelum membandingkan kelompok titik yang mempunyai karakter pengamatan berlainan.

Jangan menganggap return terakhir selalu tanah hanya karena berada paling akhir, atau semua titik berintensitas tinggi pasti berasal dari bangunan. Gunakan geometri, konteks, dan bukti lain untuk meninjau klasifikasi. Jika suatu nilai tampak berbeda pada tajuk dan tanah, periksa apakah kelompok yang dibandingkan mempunyai keadaan return serta cakupan yang sebanding. Menggabungkan seluruh titik menjadi satu rata-rata dapat menyembunyikan perbedaan struktur dan proses perekaman yang penting bagi interpretasi.

Pengaturan tampilan dapat mengubah kesan tanpa mengubah data

Ambil contoh sintetis nilai intensitas 200. Pada tampilan A yang memakai rentang 100 sampai 200, peregangan linear ke abu-abu nol sampai 255 menempatkan nilai itu pada 255, yakni ujung paling terang. Pada tampilan B dengan rentang 100 sampai 1.000, nilai 200 yang sama menjadi sekitar 28,33. Rumus latihan ialah 255 dikalikan selisih nilai terhadap minimum, lalu dibagi selisih maksimum terhadap minimum.

Kedua hasil berbeda hanya karena rentang tampilan, bukan karena material atau pengamatan berubah. Angka nol sampai 255 dalam contoh adalah skala visualisasi yang dipilih, bukan definisi intensitas untuk semua format. Ketika membandingkan petak atau tanggal, periksa apakah aplikasi mengatur kontras otomatis per tampilan. Simpan rentang dan aturan simbolisasi yang dipakai. Jika perlu menilai nilai antarbagian, gunakan pengaturan yang konsisten dan tetap tinjau distribusi atribut sumbernya.

Peta intensitas turunan membutuhkan aturan peringkasan

Untuk membuat raster dari awan titik, tentukan kelompok titik yang dipakai, ukuran sel, serta cara meringkas atributnya. Nilai maksimum, rata-rata, atau pilihan return tertentu dapat menghasilkan tampilan berbeda. Sel tanpa pengamatan tidak boleh diam-diam menjadi nilai gelap yang dianggap mewakili objek. Dokumentasikan aturan penanganan kekosongan dan tepi cakupan agar pengguna dapat membedakan ketiadaan bukti dari permukaan yang memang mempunyai respons rendah.

Ukuran sel yang semakin kecil tidak menambah titik pengamatan baru. Pada wilayah yang jarang terisi, raster halus dapat memperlihatkan pola yang dipengaruhi interpolasi atau pemilihan tetangga. Periksa beberapa sel terhadap titik sumber dan konteks citra pendamping. Jika produk ditujukan untuk membantu pengenalan marka atau batas objek, uji pada contoh yang relevan terhadap ukuran objek tersebut. Ketajaman tampilan saja belum membuktikan ketepatan identifikasi atau kelengkapan semua objek sasaran.

Gunakan intensitas sebagai salah satu bukti interpretasi

Susun contoh peninjauan yang mencakup material, jarak, permukaan miring, jalur akuisisi berbeda, dan bagian yang bertumpang tindih. Periksa apakah perbedaan yang terlihat bertahan ketika aturan tampilannya disamakan. Catat kelompok yang mendukung penafsiran serta kasus yang tidak dapat dipisahkan dengan atribut itu. Jangan menetapkan ambang klasifikasi dari satu lokasi yang kebetulan mudah tanpa pengujian pada keadaan lain yang akan dijumpai pengguna.

Jika menemukan pita terang atau gelap mengikuti jalur, tinjau pengaturan akuisisi dan pengolahan sebelum menyimpulkannya sebagai batas penutup lahan. Jika pola mengikuti objek yang dikenal, gunakan temuan tersebut untuk menambah bukti, kemudian tetap periksa geometrinya. Pendekatan ini membantu membedakan masalah sinyal, masalah tampilan, dan perubahan nyata di lapangan. Simpan alasan penafsiran agar hasil dapat dibahas kembali tanpa hanya mengandalkan ingatan terhadap tampilan layar.

Sertakan metadata atribut pada paket LiDAR

Paket yang membantu pengguna memuat penjelasan arti intensitas, skala, tahap koreksi, identitas jalur, aturan return, serta metode pembentukan raster bila tersedia. Tambahkan contoh peninjauan dan batas penggunaan yang telah diketahui. Jika atribut hanya dipakai sebagai konteks visual, nyatakan peran tersebut dengan jelas. Jika hendak digunakan secara kuantitatif, sepakati pengujian yang membuktikan konsistensi serta keterlacakan nilai sesuai kebutuhan analisis yang akan dilakukan.

TechnoGIS Indonesia memiliki bidang pemetaan dan analisis geospasial yang relevan untuk membahas keluaran LiDAR. Materi resminya tentang alur survei topografi menuju gambar teknik memberi pengantar proses dari akuisisi sampai produk. Dalam merumuskan kebutuhan, pisahkan geometri, klasifikasi, dan atribut intensitas agar bukti yang diminta sesuai fungsinya. Dengan demikian, tampilan titik yang menarik dapat berkembang menjadi informasi pendukung yang dapat diperiksa, tanpa menempatkan satu atribut sebagai jawaban untuk semua pertanyaan.

Bacaan terkait

Pelajari informasi terkait untuk menyesuaikan langkah di atas dengan kebutuhan tim Anda:
Sumber dan referensi

Serah Terima Data LiDAR: Bukti Mutu yang Perlu Diminta Pemilik Proyek

Rancang serah terima data LiDAR dengan pemeriksaan referensi tinggi, klasifikasi, cakupan, dan bukti uji agar hasil survei dapat digunakan tim proyek.

Mulai dari keputusan yang akan memakai data

Serah terima data LiDAR sering dianggap selesai ketika penyedia mengirim awan titik dan gambar permukaan. Padahal pemilik proyek memerlukan jawaban yang lebih operasional: apakah data dapat dipakai untuk pekerjaan yang disepakati, bagian mana yang terbatas, dan bagaimana hasil pemeriksaannya ditelusuri? Artikel ini menawarkan kerangka perencanaan penerimaan data. Fokusnya adalah bukti mutu dan tanggung jawab, bukan pengoperasian sensor atau perhitungan desain teknik secara langsung.

Bayangkan proyek hipotetis yang memetakan koridor fasilitas dan lahan sekitarnya. Tim lingkungan memerlukan bentuk medan, sedangkan tim pengelola aset memerlukan lokasi bangunan dan vegetasi. Dua kebutuhan itu dapat memakai data akuisisi yang sama tetapi membutuhkan turunan serta pengujian berbeda. Sebelum survei dimulai, tulis keputusan yang akan didukung oleh setiap keluaran. Hindari pesanan yang hanya menyebut data beresolusi tinggi tanpa menjelaskan objek, wilayah, dan penggunaan akhirnya.

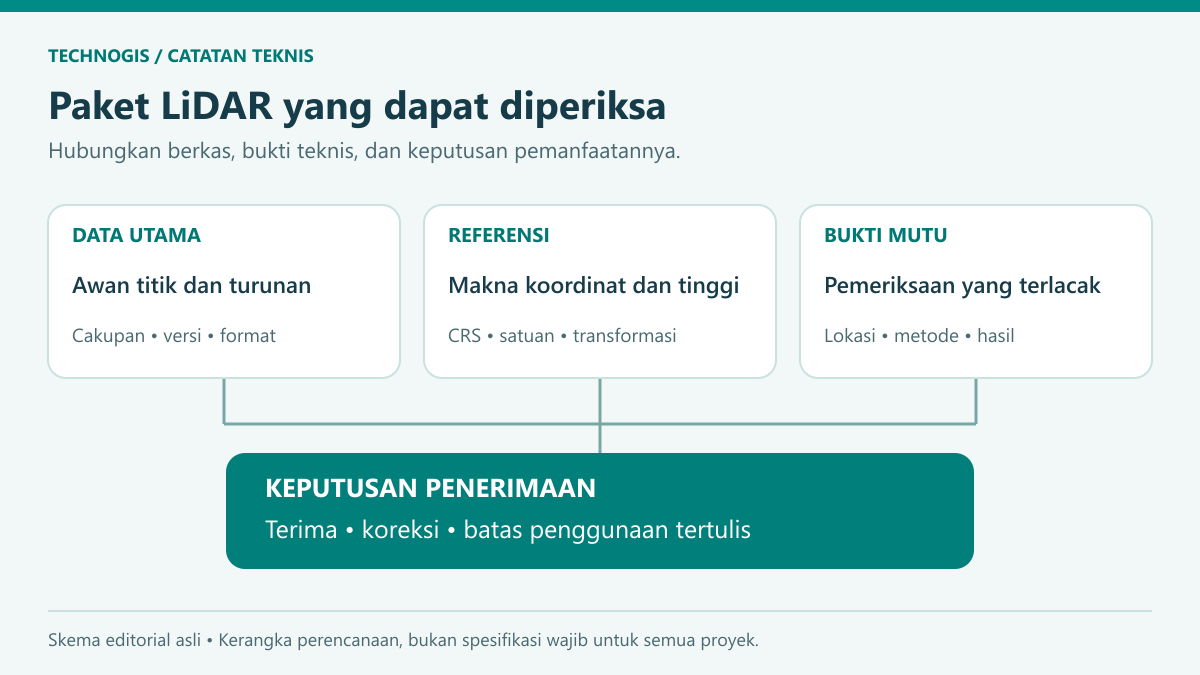
Diagram keterkaitan data LiDAR, referensi koordinat, bukti pemeriksaan, dan keputusan penerimaan
Penerimaan data menghubungkan isi paket dengan bukti mutu dan keputusan penggunaan. — Tim editorial TechnoGIS (Original editorial illustration)

Pisahkan standar format dari bukti kelayakan

OGC menjelaskan LAS sebagai format terbuka untuk pertukaran data awan titik lintas perangkat dan perangkat lunak. Artinya, kesepakatan format membantu interoperabilitas. Namun keberhasilan membuka berkas LAS tidak membuktikan seluruh titik sudah diklasifikasikan dengan benar atau cocok untuk kebutuhan proyek. Nama ekstensi merupakan bagian dari pemeriksaan teknis, sementara penilaian mutu harus mengacu pada isi data, metode pengujian, dan kriteria penerimaan yang telah disetujui.

Untuk paket penyerahan, sepakati versi format, kemampuan aplikasi penerima, susunan folder, penamaan ubin, serta metadata yang diperlukan. Minta contoh paket kecil pada tahap awal untuk diuji oleh tim penerima. Percobaan ini sebaiknya dilakukan sebelum produksi penuh sehingga kesalahan pembacaan atribut atau referensi dapat diperbaiki lebih cepat. Jangan meminta konversi berulang tanpa mencatat asalnya, karena tim kemudian sulit menentukan berkas mana yang menjadi hasil resmi dan versi terbaru.

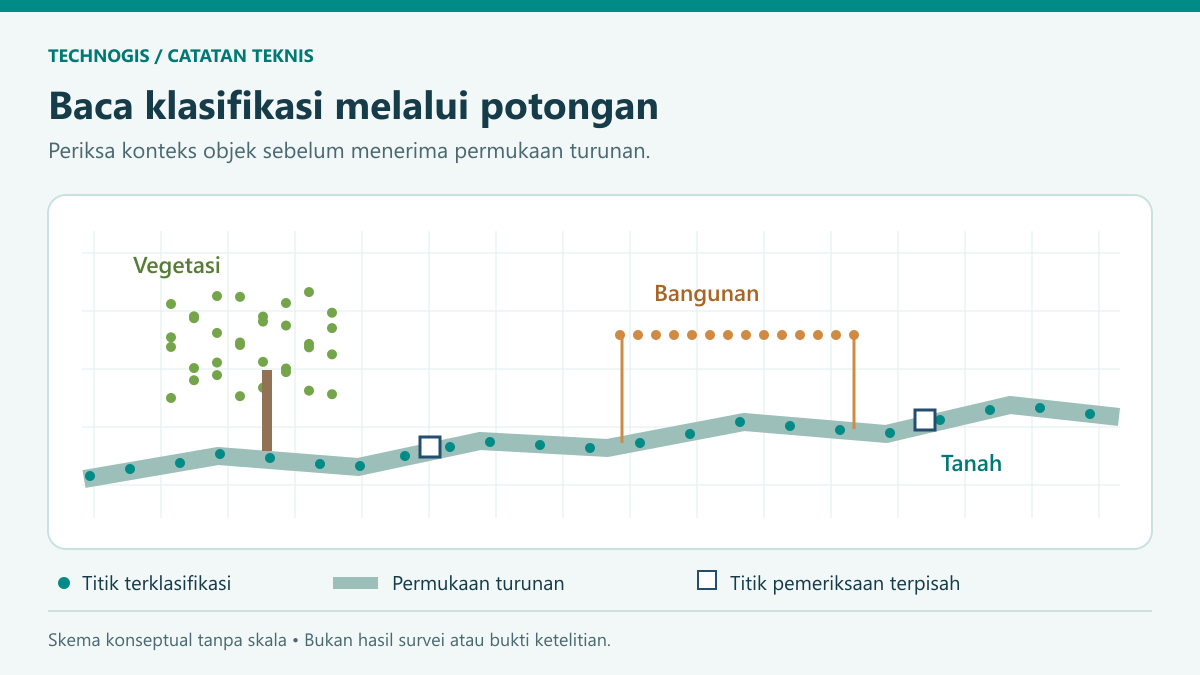
Potongan konseptual titik vegetasi, bangunan, dan tanah beserta titik pemeriksaan terpisah
Potongan membantu menelusuri klasifikasi dan permukaan turunan. Skema konseptual tanpa skala dan bukan hasil survei. — Tim editorial TechnoGIS (Original editorial illustration)

Definisikan isi paket dan hubungannya

Sebagai rujukan historis untuk prinsip umum, bagian Deliverables dalam Lidar Base Specification USGS versi 1.3, Februari 2018, membahas metadata dan laporan survei, data titik terklasifikasi, model elevasi tanah, serta breakline. Daftar tersebut menunjukkan hubungan antara data utama dan bukti pendukungnya. Arsip ini bukan rujukan ketentuan terbaru. Dokumen itu dibuat untuk program 3DEP di Amerika Serikat; ketentuannya tidak otomatis menjadi persyaratan proyek Indonesia. Gunakan sebagai bahan menyusun ruang lingkup, lalu tentukan kesesuaian dengan kebutuhan dan ketentuan proyek setempat.

Untuk contoh koridor tadi, tim dapat menyepakati register keluaran yang menghubungkan setiap ubin awan titik dengan permukaan turunannya dan laporan pemeriksaan. Register berisi nama berkas, cakupan, versi, tanggal, serta penanggung jawab. Tambahkan keterangan bila suatu turunan belum tersedia atau masih dalam koreksi. Susunan seperti ini merupakan usulan pengelolaan proyek, bukan kewajiban universal sebuah format. Nilainya terasa ketika beberapa tim menerima paket secara bertahap dan harus menghindari penggunaan versi campuran.

Perjelas referensi horizontal dan tinggi sejak awal

Bagian Data Processing and Handling pada arsip USGS versi 1.3 tersebut menekankan kesepakatan CRS serta dokumentasi komponen horizontal dan vertikal. Prinsip yang relevan untuk perencanaan ialah menjelaskan apa arti setiap koordinat sebelum data diproses. Dalam dokumen proyek Indonesia, mintalah penanggung jawab survei menetapkan referensi yang sesuai, satuan, serta prosedur transformasi jika diperlukan. Jangan menyalin datum Amerika Serikat dari contoh rujukan hanya karena dokumennya dianggap lengkap atau terkenal.

Siapkan satu lembar ringkasan referensi yang dapat dibaca penerima data tanpa menelusuri seluruh laporan. Cantumkan identitas referensi, satuan, asal koordinat, dan model yang digunakan jika tinggi ditransformasikan. Bila ada dua sistem hasil untuk kebutuhan berbeda, beri nama paket yang membedakannya dan jelaskan hubungan keduanya. Kesalahan yang perlu dicegah ialah menggabungkan permukaan yang angka tingginya mirip tetapi mengacu pada referensi berbeda. Pemeriksaan penamaan saja tidak cukup untuk mendeteksi masalah tersebut.

Nilai cakupan berdasarkan area penting

Bagian Collection pada arsip USGS versi 1.3 membedakan kepadatan, sebaran, kekosongan data, dan kondisi pengumpulan. Dokumen itu juga mengingatkan bahwa lingkungan proyek memengaruhi kebutuhan akuisisi. Untuk proyek sendiri, mintalah peta cakupan yang menandai area dengan dukungan data terbatas. Rata-rata kepadatan seluruh wilayah kurang membantu bila bagian yang paling dibutuhkan justru memiliki kekosongan. Kriteria mengenai jenis titik dan cara menghitung kepadatan harus dijelaskan agar angka dari dua laporan tidak dibandingkan secara keliru.

Pada contoh koridor, buat daftar lokasi prioritas sebelum meninjau hasil: persimpangan, sisi fasilitas, perubahan lereng, dan batas antarblok. Tim dapat memeriksa apakah lokasi tersebut tercakup sesuai kebutuhan, lalu mencatat pengecualian dengan koordinat dan gambar pendukung. Pendekatan berbasis kebutuhan ini tidak menggantikan pemeriksaan seluruh cakupan. Ia membantu menentukan urutan penelusuran masalah ketika waktu peninjauan terbatas dan risiko operasional tersebar tidak merata di dalam wilayah yang dipetakan.

Tinjau klasifikasi melalui potongan yang dapat dijelaskan

Dalam perencanaan pemeriksaan, jangan hanya meminta tampilan awan titik berwarna yang menarik. Minta beberapa potongan melintang beserta legenda kelas dan lokasi potongannya. Pilih contoh di dekat vegetasi, bangunan, lereng, dan area terbuka. Pertanyaan yang diajukan ialah apakah pemisahan objek konsisten dengan definisi kelas proyek. Titik yang dikategorikan sebagai tanah harus ditinjau bersama konteks sekitarnya, bukan dinilai dari warnanya saja pada satu sudut pandang.

Sebagai skenario pemeriksaan, bayangkan permukaan tanah menanjak tajam tepat di tepi bangunan. Tim perlu menelusuri apakah bentuk itu berasal dari medan nyata, salah klasifikasi, atau proses interpolasi. Jangan langsung menghapus titik karena dianggap mengganggu tampilan. Catat ubin, lokasi, kelas yang dipersoalkan, serta alasan teknisnya, lalu minta penyedia menjelaskan. Setelah koreksi diterima, buka kembali potongan yang sama agar perbandingan berlangsung pada lokasi dan skala yang konsisten.

Bedakan ketelitian internal dan pengujian terhadap lapangan

Arsip USGS versi 1.3 tersebut membedakan mutu geometri internal dari pengujian terhadap titik pemeriksaan. Dalam bahasa penerimaan proyek, dua pertanyaan perlu dipisahkan: apakah jalur-jalur saling konsisten, dan apakah posisi hasil sesuai dengan pembanding lapangan yang memadai? Permukaan yang terlihat mulus belum menjawab pertanyaan kedua. Minta laporan yang menjelaskan objek yang diuji, metode, jumlah serta sebaran sampel, satuan hasil, dan kriteria yang dipakai untuk menyatakan penerimaan atau ketidaksesuaian.

Untuk kebutuhan proyek, usulkan pemisahan peran antara data yang digunakan dalam penyesuaian dan data pemeriksaan yang dipertahankan untuk evaluasi. Pengaturan rinci harus disetujui penanggung jawab teknis. Jangan menghapus hasil uji yang buruk tanpa alasan terdokumentasi, dan jangan memilih sampel hanya karena aksesnya mudah. Pemilik proyek perlu mengetahui keterwakilan sampel serta daerah yang belum teruji. Angka ringkasan yang baik tidak memberikan jaminan sama untuk semua jenis tutupan dan kondisi medan.

Periksa permukaan turunan dan batas penggunaannya

Saat menerima model medan, minta penjelasan kelas titik yang digunakan, metode pembentukan, ukuran sel, area tanpa data, dan perlakuan terhadap fitur penting. Lakukan peninjauan pada tepi ubin dan daerah yang memiliki perubahan bentuk tajam. Untuk proyek hipotetis koridor, perhatikan apakah sambungan antarbagian menghasilkan undakan yang tidak dijelaskan. Bukti berupa cuplikan peta sebaiknya dilengkapi lokasi pemeriksaan sehingga temuan dapat dibuka kembali oleh penyedia dan tim penerima.

Permukaan yang baik untuk visualisasi umum belum tentu memadai untuk rancangan drainase atau perhitungan volume tertentu. Kebutuhan tersebut dapat memerlukan pengukuran tambahan, penanganan khusus fitur, dan penelaahan ahli yang berwenang. Karena itu, dokumen serah terima sebaiknya memuat daftar penggunaan yang telah dievaluasi serta batasnya. Jangan memperluas klaim kelayakan hanya karena berkas memiliki ukuran sel kecil. Tingkat rincian penyajian dan ketelitian hasil harus dinilai melalui bukti yang berbeda.

Buat keputusan penerimaan yang bisa ditindaklanjuti

Gunakan register temuan dengan identitas unik, lokasi, dampak, bukti, penanggung jawab, dan status. Kelompokkan keputusan menjadi diterima, perlu perbaikan, atau diterima dengan batas penggunaan yang tertulis. Pengelompokan ini merupakan usulan administrasi proyek agar tim memahami tindakan berikutnya. Suatu temuan dapat dinyatakan selesai setelah koreksi diuji ulang, bukan hanya setelah berkas baru dikirim. Simpan hasil sebelum dan sesudah koreksi untuk menjaga jejak keputusan penerimaan.

Pada pertemuan serah terima, pilih beberapa temuan yang sudah ditutup dan minta tim penerima membuka sendiri data terkait. Uji apakah mereka menemukan ubin, membaca referensi, dan memahami laporan tanpa penjelasan lisan tambahan. Jika pekerjaan sederhana itu sulit dilakukan, paket dokumentasi masih perlu diperjelas. Sepakati juga jalur pelaporan masalah setelah penyerahan dan siapa yang menyimpan arsip resmi, terutama ketika data akan digunakan bersama oleh beberapa unit organisasi.

Menyiapkan diskusi teknis dengan TechnoGIS

Beranda resmi TechnoGIS Indonesia mencantumkan layanan pemetaan dan analisis data geospasial, serta kelompok instrumen GeoLiDAR. Materi resminya tentang survei topografi membahas hubungan akuisisi LiDAR, pengolahan kontur, dan gambar teknik. Informasi tersebut memberikan konteks bidang kerja untuk diskusi kebutuhan. Artikel ini tidak menetapkan spesifikasi suatu perangkat TechnoGIS, angka ketelitian, atau jaminan hasil. Kesesuaian sensor, metode, dan keluaran harus diperiksa pada penawaran serta dokumen teknis proyek yang sebenarnya.

Sebelum berkonsultasi, bawa batas wilayah, tujuan pemanfaatan, daftar objek prioritas, referensi data yang sudah dimiliki, dan rancangan kriteria penerimaan. Beranda TechnoGIS dapat menjadi pintu awal, sedangkan materi alur survei topografi membantu menyamakan pemahaman antaranggota tim. Serah terima yang terencana memberi pemilik proyek dasar untuk memakai data secara bertanggung jawab: paketnya jelas, buktinya dapat dibuka ulang, dan batas penggunaannya diketahui sebelum analisis lanjutan dimulai.

Bacaan terkait

Pelajari informasi terkait untuk menyesuaikan langkah di atas dengan kebutuhan tim Anda:
Sumber dan referensi

Mengenal Drone NIVO VTOL: Solusi Cerdas untuk Pemetaan Modern

eknologi drone terus berkembang pesat dalam beberapa tahun terakhir. Salah satu inovasi paling menarik adalah drone tipe VTOL (Vertical Take-Off and Landing) yang mampu lepas landas secara vertikal seperti helikopter dan terbang efisien seperti pesawat sayap tetap.

Salah satu produk di kategori ini adalah NIVO VTOL — drone hybrid yang dirancang untuk kebutuhan pemetaan dan survei profesional dengan efisiensi tinggi dan fleksibilitas operasional.

Apa Itu NIVO VTOL?

NIVO VTOL adalah drone tipe hybrid yang menggabungkan dua sistem penerbangan:

  • 🚁 Mode Vertical (Multirotor) – untuk lepas landas dan mendarat tanpa landasan.
  • ✈️ Mode Fixed-Wing – untuk terbang jarak jauh dengan konsumsi daya lebih efisien.

Teknologi ini membuat NIVO VTOL sangat cocok digunakan di area dengan ruang terbatas seperti perkebunan, pertambangan, hutan, hingga wilayah berbukit.


Bagaimana Cara Kerjanya?

Sistem kerja NIVO VTOL terdiri dari tiga fase utama:

1️⃣ Vertical Take-Off

Drone lepas landas secara vertikal menggunakan motor multirotor.

2️⃣ Transition Mode

Setelah mencapai ketinggian tertentu, sistem beralih dari mode hover ke mode jelajah.

3️⃣ Cruise Flight (Fixed-Wing)

Drone terbang seperti pesawat dengan sayap tetap untuk efisiensi energi dan jangkauan lebih jauh.

Hasilnya? Kombinasi stabilitas dan daya jelajah dalam satu sistem.


Spesifikasi Umum NIVO VTOL

Berikut gambaran spesifikasi yang umumnya dimiliki drone kelas NIVO VTOL:

  • 🔋 Waktu terbang: ±60–120 menit
  • 📡 Sistem navigasi: GPS/GLONASS
  • 📷 Payload: Kamera RGB resolusi tinggi / multispektral
  • 🗺️ Output data: Ortofoto, DEM, model 3D
  • 📍 Akurasi: Level sentimeter (dengan dukungan GNSS/RTK)

Spesifikasi ini menjadikannya solusi ideal untuk survei area luas dengan hasil presisi tinggi.


Keunggulan NIVO VTOL

✅ 1. Tidak Perlu Landasan Pacu

Bisa lepas landas dari area sempit tanpa runway.

✅ 2. Lebih Hemat Energi

Saat mode jelajah, konsumsi daya lebih rendah dibanding multirotor murni.

✅ 3. Cocok untuk Area Luas

Mampu menjangkau puluhan kilometer dalam satu misi.

✅ 4. Stabil & Andal

Desain aerodinamis membantu menjaga kestabilan di kondisi angin sedang.


Aplikasi NIVO VTOL di Berbagai Industri

🌾 Pertanian Presisi

Monitoring kesehatan tanaman menggunakan sensor multispektral.

⛏️ Pertambangan

Pengukuran volume stockpile dan monitoring progres tambang.

🏗️ Konstruksi & Infrastruktur

Pemetaan lahan dan perencanaan pembangunan.

🌊 Mitigasi Bencana

Pemetaan cepat wilayah terdampak banjir atau longsor.


Tantangan yang Perlu Dipertimbangkan

Meski memiliki banyak keunggulan, drone VTOL juga memiliki beberapa tantangan:

  • 💰 Investasi awal relatif tinggi
  • 🎮 Membutuhkan operator terlatih
  • ⚙️ Sistem transisi penerbangan lebih kompleks

Namun, dengan perkembangan teknologi baterai dan integrasi AI, sistem VTOL terus mengalami peningkatan performa.


Kesimpulan

NIVO VTOL merupakan solusi drone hybrid modern yang menggabungkan fleksibilitas lepas landas vertikal dengan efisiensi terbang jarak jauh.

Bagi industri yang membutuhkan pemetaan presisi tinggi dan operasional fleksibel, drone ini menjadi pilihan strategis untuk meningkatkan produktivitas dan akurasi data.

Mengenal Nivo V7 Pro 3.2M: Inovasi Terkini dalam Teknologi Drone

Nivo V7 Pro 3.2m drone adalah salah satu produk drone terbaru yang menghadirkan inovasi luar biasa dalam teknologi penerbangan, terutama untuk aplikasi profesional. Dikenal dengan kemampuannya yang menggabungkan teknologi VTOL (Vertical Take-Off and Landing) dan fixed-wing, drone ini memungkinkan pengguna untuk melakukan penerbangan vertikal dan terbang dengan sayap tetap untuk operasi jarak jauh. Teknologi ini memberikan fleksibilitas luar biasa dalam berbagai industri, mulai dari pemetaan, survei, hingga misi pencarian dan penyelamatan.

Keunggulan VTOL dan Transisi Sayap Tetap

Keunggulan utama dari Nivo V7 Pro adalah kemampuannya untuk lepas landas dan mendarat secara vertikal, seperti halnya multicopter. Fitur ini sangat berguna dalam situasi di mana ruang untuk lepas landas terbatas, seperti di daerah perkotaan atau area yang memiliki medan yang tidak memungkinkan penggunaan landasan pacu konvensional. Setelah lepas landas, drone ini dapat beralih ke mode terbang dengan sayap tetap yang lebih efisien, memungkinkan penerbangan jarak jauh hingga 290 km. Ini adalah solusi sempurna bagi mereka yang membutuhkan drone dengan fleksibilitas tinggi dan jangkauan panjang tanpa mengorbankan stabilitas atau akurasi.

Desain dan Konstruksi yang Tangguh

Nivo V7 Pro 3.2m drone dirancang dengan bahan komposit EPO yang diperkuat dengan serat karbon (CFRP) dan aluminium kelas penerbangan, yang memberikan ketahanan struktural yang sangat baik. Desain ini tidak hanya meningkatkan kekuatan dan daya tahan drone tetapi juga mengurangi getaran yang dapat mengganggu kualitas data yang dikumpulkan. Ketahanan terhadap angin level 5 menjadikannya ideal untuk digunakan dalam berbagai kondisi cuaca ekstrem, seperti di area yang sering menghadapi angin kencang. Keandalan seperti ini sangat penting dalam misi profesional, di mana kestabilan dan akurasi data sangat dibutuhkan.

Durasi Terbang yang Luar Biasa

Dengan menggunakan 4 x 6S 30000mAh baterai semi-padat, Nivo V7 Pro mampu terbang hingga 230 menit dalam satu penerbangan. Durasi terbang yang sangat lama ini memastikan bahwa drone dapat mencakup area yang lebih luas tanpa perlu sering-sering mendarat untuk mengisi daya. Ini adalah fitur penting dalam aplikasi seperti pemetaan topografi, inspeksi infrastruktur, dan pengawasan lingkungan, di mana cakupan luas dan efisiensi operasional adalah kunci. Dengan durasi terbang yang panjang, Nivo V7 Pro memungkinkan pengumpulan data dalam jumlah besar tanpa gangguan.

Dukungan Sensor Profesional untuk Berbagai Aplikasi

Nivo V7 Pro mendukung berbagai sensor canggih yang dapat diintegrasikan sesuai kebutuhan misi, seperti kamera RGB beresolusi tinggi, LiDAR untuk pemetaan topografi yang presisi, serta kamera termal untuk aplikasi pengawasan dan inspeksi. Kapasitas payload maksimal 5,0 kg memungkinkan pengguna untuk membawa beberapa sensor sekaligus dalam satu penerbangan. Fleksibilitas ini menjadikannya alat yang sangat berharga dalam berbagai industri, mulai dari sektor konstruksi, energi, pertanian, hingga keamanan publik. Dengan kemampuan untuk menangani berbagai jenis sensor, drone ini dapat disesuaikan untuk berbagai aplikasi spesifik.

Sistem Posisi RTK dan Akurasi Tinggi

Salah satu fitur unggulan dari Nivo V7 Pro adalah sistem RTK (Real-Time Kinematic) ganda yang meningkatkan akurasi posisi secara signifikan. Dengan posisi horizontal yang akurat hingga 10 cm dan vertikal hingga 15 cm, drone ini dapat memberikan data yang sangat presisi, yang sangat penting untuk aplikasi seperti pemetaan lahan, survei tanah, dan pemantauan infrastruktur. Sistem ini memastikan bahwa data yang dikumpulkan sangat akurat dan dapat digunakan untuk analisis mendalam, serta keputusan berbasis data yang lebih informatif dan terpercaya.

Aplikasi Multi-Industri untuk Efisiensi Maksimal

Nivo V7 Pro 3.2m drone tidak hanya menawarkan keunggulan teknis, tetapi juga dapat diterapkan di berbagai industri untuk meningkatkan efisiensi dan produktivitas. Dalam sektor pertanian, drone ini dapat digunakan untuk memantau kondisi tanaman dan menganalisis kualitas tanah menggunakan kamera multispektral. Di sektor konstruksi, kemampuan inspeksi infrastruktur seperti jembatan dan saluran listrik sangat diperkuat dengan kemampuannya membawa sensor LiDAR dan termal. Di bidang keamanan publik, Nivo V7 Pro dapat digunakan untuk pengawasan area luas dengan presisi tinggi, membantu tim respons darurat dalam misi pencarian dan penyelamatan. Fleksibilitas drone ini untuk beroperasi di berbagai kondisi dan memenuhi berbagai kebutuhan menjadikannya investasi yang sangat berharga untuk banyak sektor

Integrasi Drone NiVO VTOL V5 Pro LiDAR dari PT Technogis Indonesia dengan GeoLiDAR GS-100C+

Di era kebutuhan data spasial yang semakin cepat dan akurat, penggunaan drone LiDAR menjadi solusi terbaik untuk pemetaan profesional. Salah satu kombinasi unggulan yang kini tersedia di Indonesia adalah integrasi NiVO VTOL V5 Pro LiDAR dari PT Technogis Indonesia dengan sensor LiDAR GS-100C+. Kolaborasi teknologi ini menghadirkan sistem pemetaan udara yang efisien, presisi, dan siap digunakan untuk berbagai kebutuhan industri.

NiVO VTOL V5 Pro merupakan drone tipe VTOL (Vertical Take-Off and Landing) yang mampu lepas landas dan mendarat secara vertikal seperti multirotor, namun tetap memiliki efisiensi terbang layaknya fixed wing. Artinya, drone ini dapat menjangkau area luas dalam satu kali terbang tanpa membutuhkan landasan panjang. Hal ini sangat menguntungkan untuk pekerjaan di area tambang, perkebunan, kehutanan, maupun wilayah perbukitan.

Ketika dipadukan dengan sensor LiDAR GS-100C+, kemampuan pemetaan meningkat secara signifikan. Sensor ini dirancang ringan dan kompak, sehingga tidak membebani performa drone. GS-100C+ mampu menghasilkan data point cloud 3D dengan tingkat ketelitian tinggi, bahkan di area yang tertutup vegetasi. Teknologi ini memungkinkan pengguna mendapatkan model permukaan tanah (DTM), model permukaan digital (DSM), hingga analisis ketinggian vegetasi secara detail.

Keunggulan utama dari integrasi ini adalah efisiensi waktu dan biaya. Dalam satu kali penerbangan, area yang luas dapat dipetakan dengan hasil data yang langsung siap diproses. Sistem GNSS dan IMU yang terintegrasi pada sensor memastikan akurasi posisi yang stabil dan konsisten. Dengan dukungan perangkat lunak pengolahan data, hasil akhir dapat berupa peta topografi, kontur, volume cut and fill, hingga model 3D yang siap digunakan untuk perencanaan proyek.

Bagi perusahaan tambang, konstruksi, perkebunan, maupun instansi pemerintah, solusi ini memberikan nilai tambah yang besar. Proses survei menjadi lebih cepat, risiko kerja lapangan dapat dikurangi, dan keputusan dapat diambil berdasarkan data yang presisi. Investasi pada sistem NiVO VTOL V5 Pro dan GS-100C+ bukan hanya pembelian alat, tetapi langkah strategis untuk meningkatkan produktivitas dan daya saing.

Dengan dukungan teknis dan layanan purna jual dari PT Technogis Indonesia, pengguna tidak hanya mendapatkan perangkat, tetapi juga pendampingan dalam implementasi hingga pengolahan data. Inilah solusi pemetaan udara modern yang dirancang untuk kebutuhan profesional di Indonesia.

Apabila Anda membutuhkan sistem drone LiDAR yang andal, efisien, dan siap mendukung proyek skala besar, integrasi NiVO VTOL V5 Pro dengan GS-100C+ adalah pilihan yang tepat untuk membawa bisnis Anda ke level berikutnya.

Enhancing Asset Inspection with LiDAR-Equipped Quadrone Nivo: Precision and Efficiency

In recent years, asset inspection across various industries—such as energy, infrastructure, and telecommunications—has seen a significant shift toward more efficient and accurate methods. The integration of LiDAR (Light Detection and Ranging) technology with the Quadrone Nivo drone from PT Technogis Indonesia is revolutionizing how inspections are conducted. This combination provides unparalleled precision in capturing high-resolution 3D data of assets, enhancing maintenance workflows, safety, and decision-making.

LiDAR-Equipped Quadrone Nivo for Asset Inspection:
The Quadrone Nivo drone, equipped with LiDAR sensors, offers an ideal solution for asset inspection due to its ability to easily navigate complex environments and capture highly accurate spatial data. Unlike traditional methods, which require human intervention and often pose safety risks, the Quadrone Nivo can perform inspections quickly and safely without the need for scaffolding, ladders, or helicopters.

The integration of LiDAR sensors with the Quadrone Nivo allows for the collection of precise measurements of physical structures, capturing detailed information about asset conditions, including cracks, corrosion, and structural deformations. This data is crucial for industries where preventative maintenance is essential, such as in power lines, telecommunications towers, bridges, wind turbines, and oil and gas facilities.

Advantages of LiDAR-equipped Quadrone Nivo in Asset Inspection:

  1. High Precision and Detail:
    LiDAR systems on the Quadrone Nivo emit laser beams to scan the surface of an asset and record distances based on the time it takes for the laser to return. This process creates detailed 3D models and point clouds that can highlight even the smallest irregularities in an asset, offering highly accurate condition assessments. These 3D models are particularly useful for engineers to inspect the exact shape, size, and structure of assets down to the millimeter level.

  2. Efficient and Time-Saving:
    The Quadrone Nivo equipped with LiDAR can cover large areas in a fraction of the time compared to traditional manual inspections. For instance, inspecting long pipelines, large energy transmission towers, or extensive roof structures is significantly faster with the Quadrone Nivo. This leads to cost savings and ensures that assets are regularly monitored without long downtimes.

  3. Improved Safety:
    In hazardous environments such as tall structures, remote installations, or areas with difficult terrain, drones like the Quadrone Nivo provide a safer alternative to human workers. They can access hard-to-reach places without the need for scaffolding, ropes, or ladders, thereby reducing the risk of accidents and injuries. This safety aspect is especially critical in industries like energy, where high-voltage equipment and challenging weather conditions can pose additional threats to human inspectors.

  4. Real-Time Data Processing:
    The integration of real-time data processing with the Quadrone Nivo allows operators to quickly identify issues as soon as data is collected. This can be particularly important for mission-critical assets, where fast responses are required to avoid downtime or prevent more severe damage. With advanced software, this data is transformed into actionable insights almost instantly, enabling companies to make decisions and deploy maintenance crews faster.

  5. Remote and Difficult-to-Access Locations:
    One of the primary benefits of using the Quadrone Nivo for asset inspection is its ability to reach remote or difficult-to-access locations, such as offshore oil rigs, high-voltage powerlines, or remote pipeline sections. LiDAR technology combined with the Quadrone Nivo‘s mobility ensures that inspectors can obtain accurate readings and 3D models of assets, even in the most challenging environments.

The fusion of LiDAR technology with the Quadrone Nivo has revolutionized the field of asset inspection. By providing accurate, real-time, and comprehensive data, these drones help industries conduct inspections faster, more safely, and with greater precision. As technology advances, the use of drones in asset inspection will only continue to grow, enabling companies to reduce operational costs, improve safety, and make more informed maintenance decisions.